与西门子合作开展的车身振动测量
见所未见 · 知所未知。
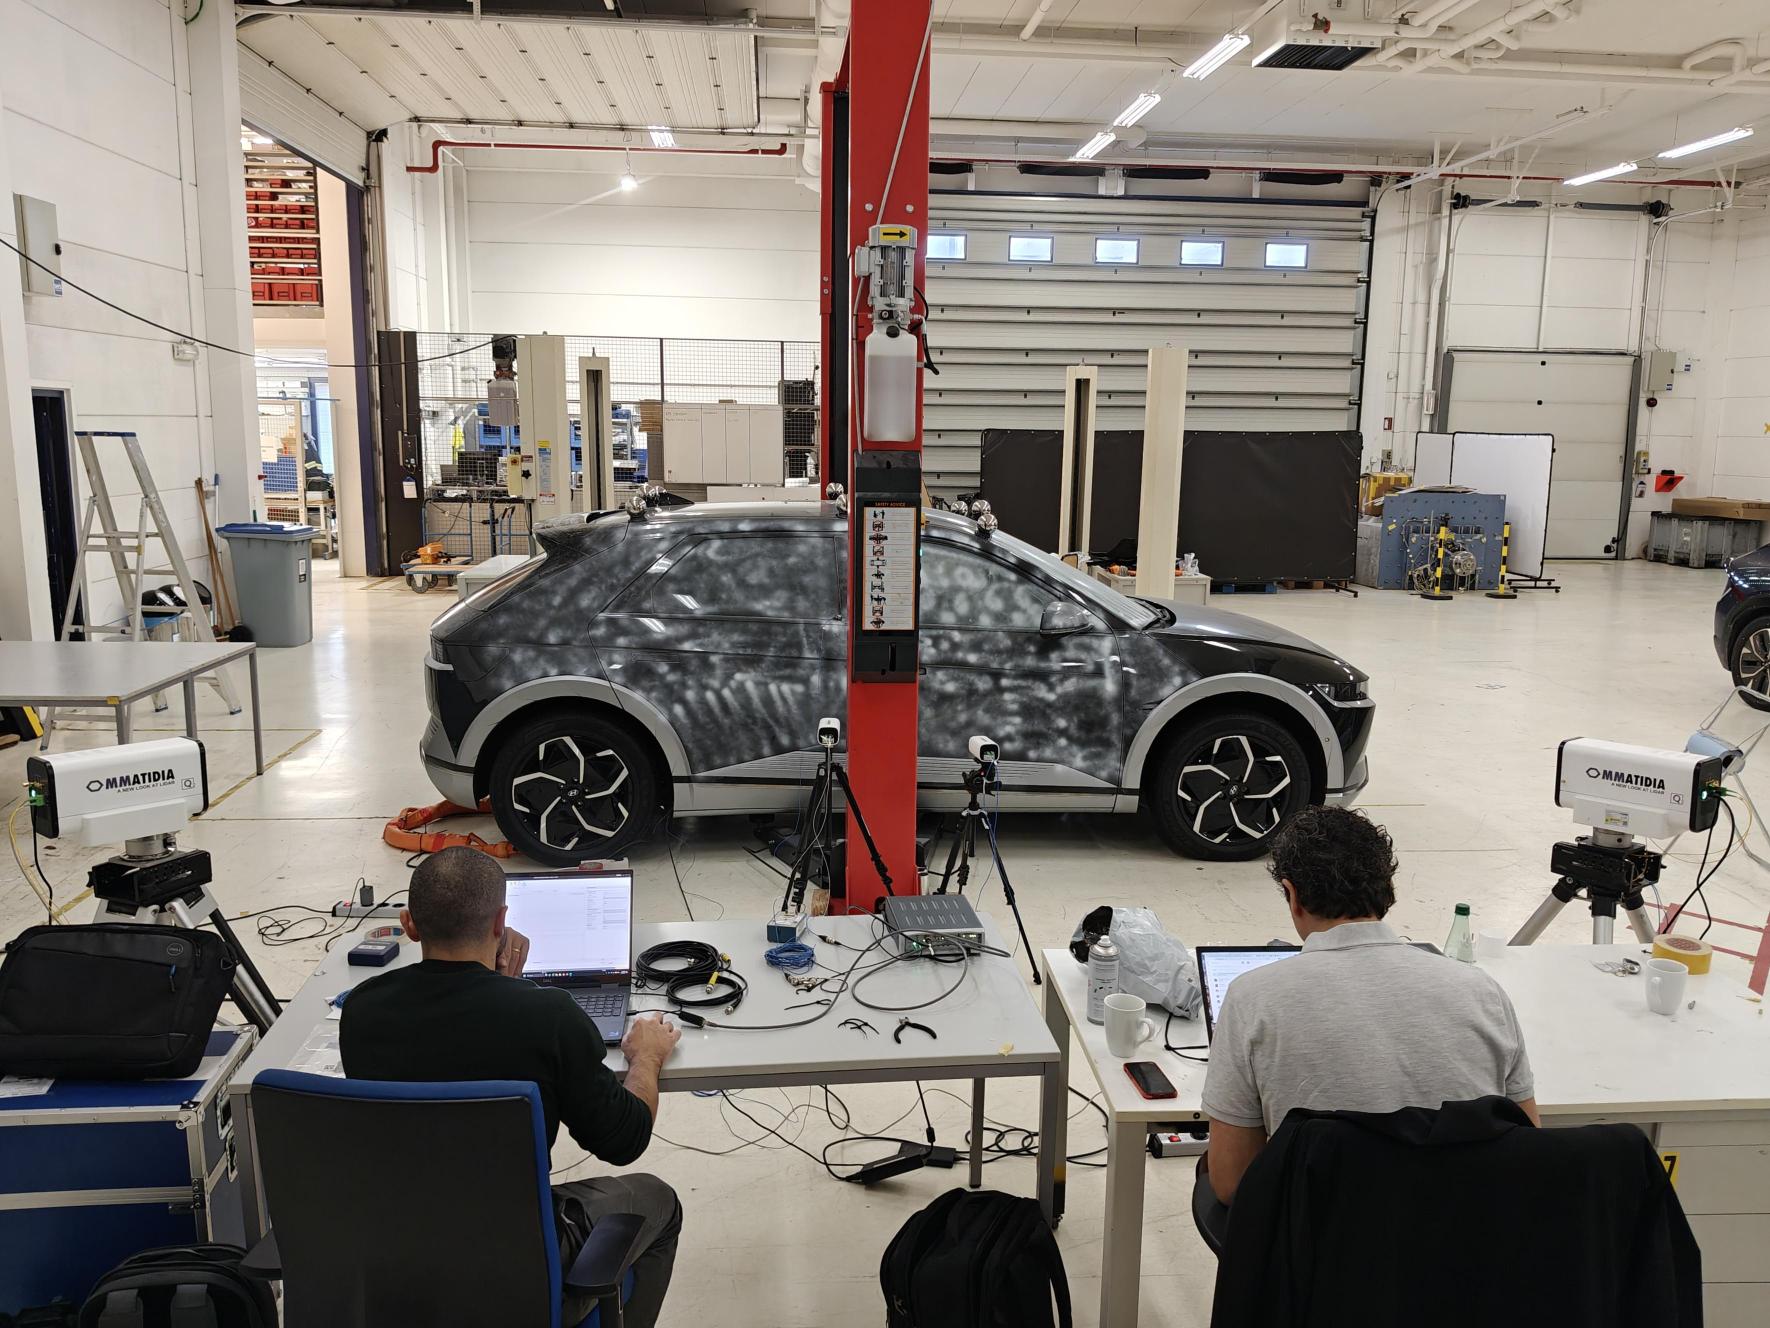
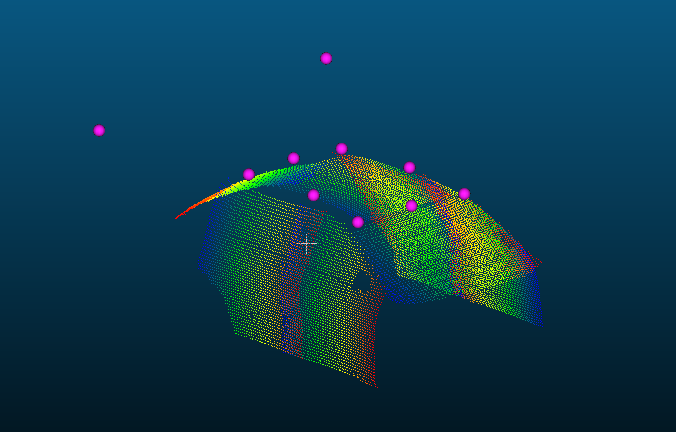
观察车身的运动意味着将振动测量数据与其产生的表面联系起来。在与西门子于鲁汶开展的一次测量活动中,Ommatidia 使用便携式光学测量设备从七个视角捕捉了一辆现代汽车的数据,并将这些视角整合到一个通用的几何模型中。完整的七视角数据集包含 7,739 个表面测量点。
所示模型的数据采集耗时仅一天多。
生成的可视化结果将局部表面响应与更广泛的车辆几何结构联系起来,为工程师提供了他们正在研究的振动模式的空间视图。
我们的团队携带设备飞抵现场,并使用两台 Q2 扫描式激光多普勒测振仪和一台 SpeedSync 参考设备在测试地点进行了测量。这种方法将光学振动测量带到了车辆所在地,而无需将车辆运送到专门的测量设施中。
对于原型测试,出发点是工程问题:哪些面板重要、需要研究哪些频段,以及结构周围有哪些可用的接入空间?这些选择决定了观察位置和所需的覆盖范围。
单一视角无法看到车辆的每个表面。因此,来自不同位置的测量需要一个通用的几何参考。
参考球为对齐和拼接独立视角提供了共享的几何标记。这将七个视角带入了一个通用的坐标系,将局部测量与车辆几何结构联系起来,使空间响应在捕获的表面上更容易检查。
七个测量视角覆盖了每侧的前后门、后窗、挡风玻璃和车顶。
测得的几何结构提供了局部表面法线:即每个点垂直于表面的方向。这些法线能够修正激光视线与表面法线运动之间的投影。对于此数据集,视线响应除以入射角的余弦值,并沿表面法线分解,假设运动垂直于表面。这将修正后的响应置于通用的车辆坐标系中。
当应用需要三轴速度图时,可以结合来自至少三个独立观察方向的同一表面区域的测量结果,并配合相应的点、一致的相位参考和合适的观察几何结构。该功能将工作流程扩展到三分量速度重建。此处的车辆动画使用的是表面法线工作流程。
完整的数据集以通用文件格式 (UFF) 导出,测得的点几何结构及其振动响应链接在一个自包含的文件中。该导出文件已准备好直接导入 Simcenter Testlab,保留了每个表面点、其响应与通用参考之间的关联。由于测得的点几何结构随响应一起传输,因此该导出避免了单独的零件模型导入以及该几何结构的手动点对响应关联。将信息保持在一起有助于节省模态分析前的数据准备时间,使工程师能够专注于结构响应。
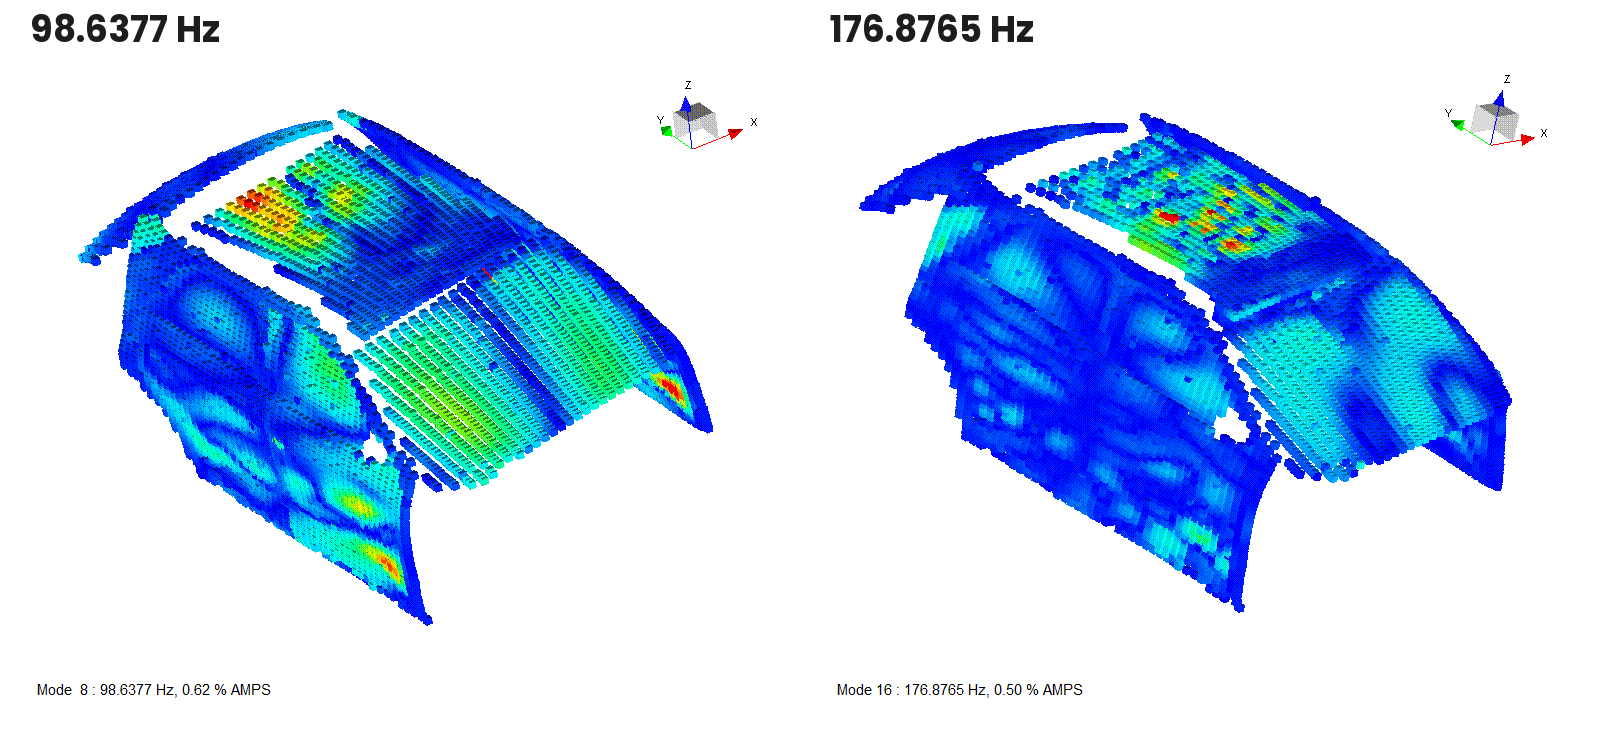
视频从测量设置过渡到 98.6 Hz 和 176.9 Hz 下的两个初步响应可视化。
在这些频率下,动画显示了捕获的车身表面上不同的空间模式。在几何结构上看到这些模式有助于工程师讨论哪些区域同步运动,以及响应在面板上或区域之间如何变化。
回放使空间运动易于检查;其速度和变形仅用于说明,而非校准后的物理时间或位移。
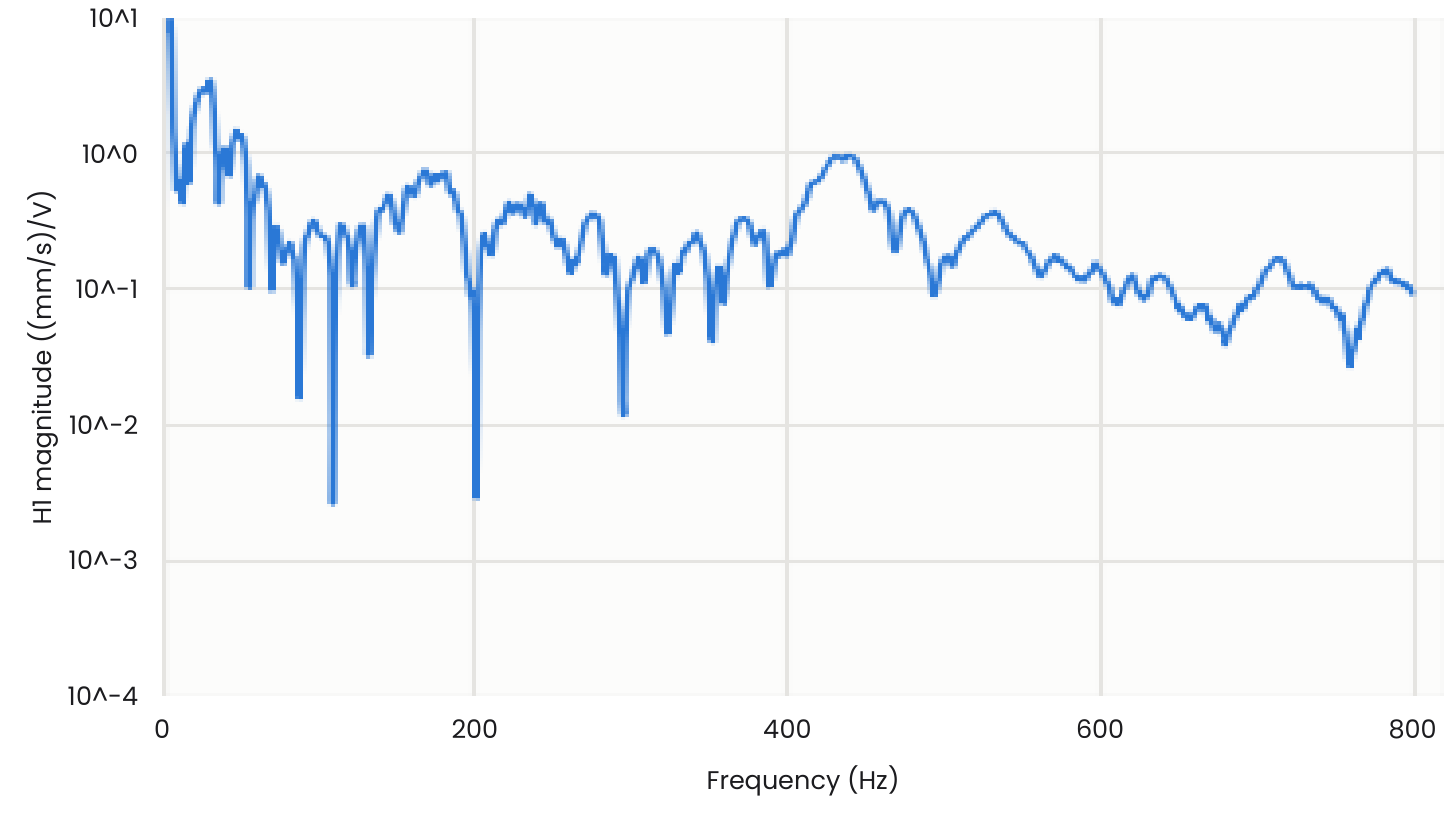
下方选定的光学通道响应将振动与记录的激励驱动电压联系起来。其 H1 幅值以 (mm/s)/V 表示,在空间可视化之外提供了频率响应背景。
对于汽车噪声、振动与声振粗糙度 (NVH) 工作,空间响应图可以帮助构思下一个工程问题:哪个区域应该更仔细地研究、哪个频率范围值得关注,以及下一步需要哪些参考测量或分析?
同样的规划方法也可用于确定其他原型和结构的光学振动测量范围。从目标、问题和工程团队需要的输出开始,然后共同定义光学覆盖范围和分析方案。
是否有需要了解其振动情况的车辆原型、面板或结构?请联系 sales@ommatidia.tech,并说明您想要测量的零件或车辆、感兴趣的频率范围以及您需要解决的问题。我们可以讨论您测试的测量覆盖范围、现场接入和输出结果。
测量活动、几何配准和拼接数据准备:Ommatidia,与西门子鲁汶团队合作完成。
初步模态分析以及 98.6377 Hz 和 176.8765 Hz 响应可视化:Simone Manzato 及西门子数字化工业软件团队。
我们的 AI 将为您接通专家建议。