ドローン尾翼のモーダル解析
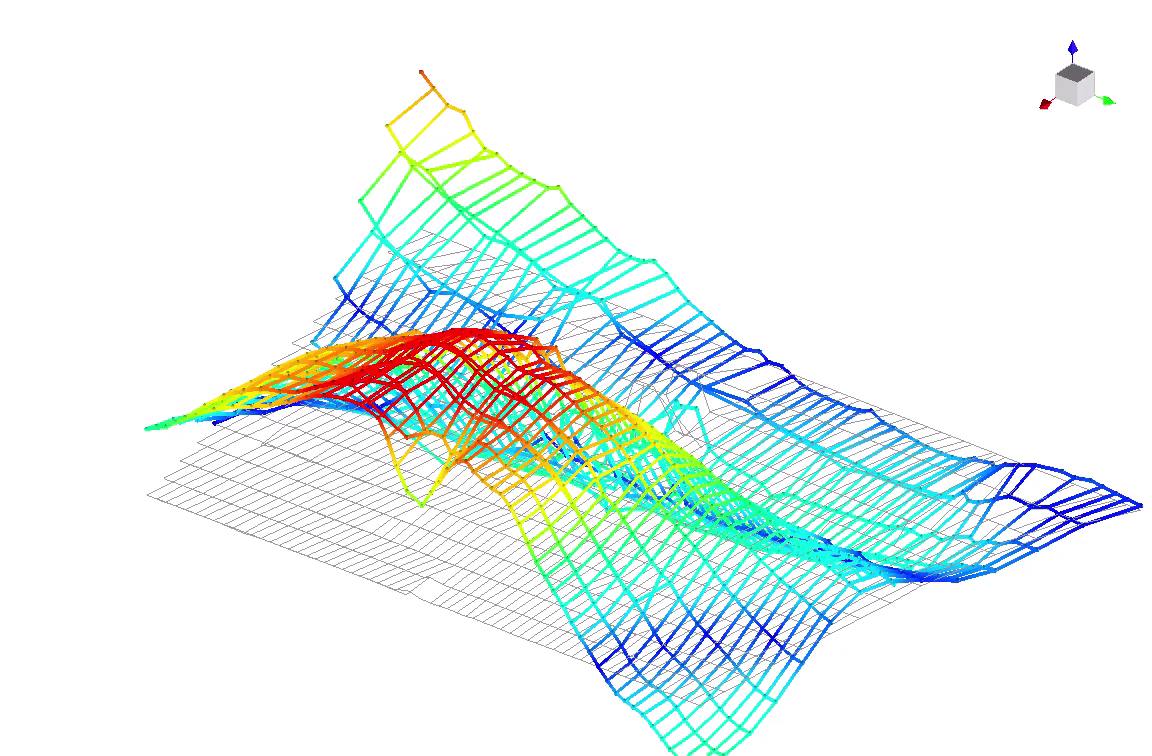
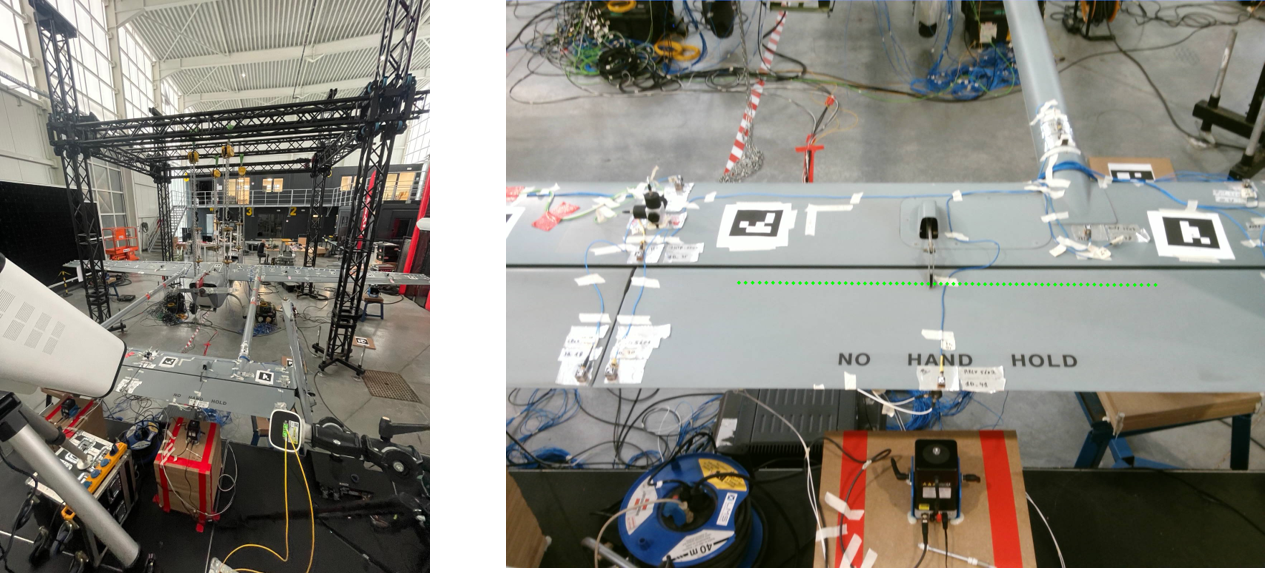
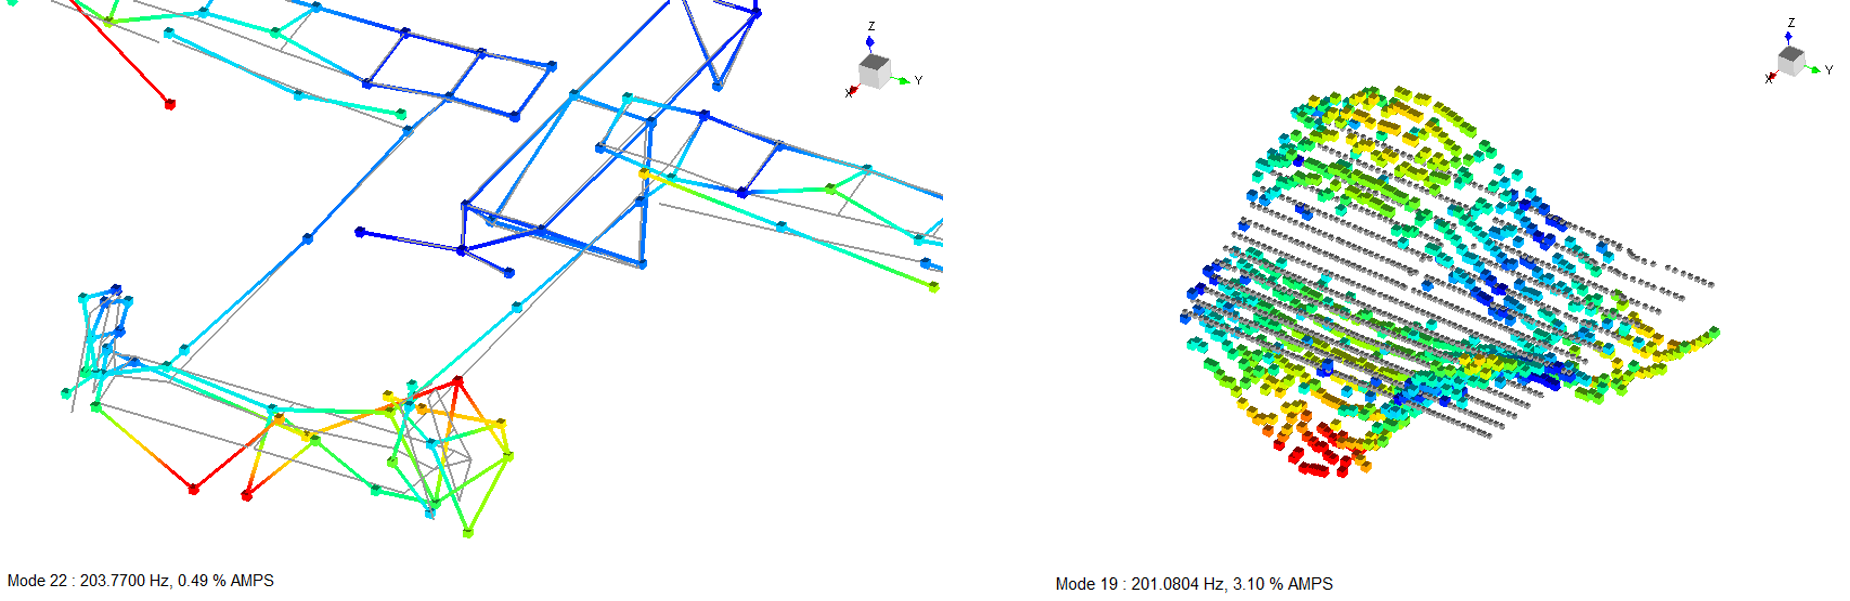
安定板と昇降舵がどのように連動して動くかをご覧ください。高密度の光学測定により、従来の地上振動試験に局所的な構造の詳細が加わります。
Siemens社のSimone Manzato氏およびAlberto Garcia de Miguel氏との共同研究において、OmmatidiaはB-Hunterドローンの水平尾翼全体の868ポイントを測定しました。光学的なモードシェイプは従来の加速度計による測定結果と一致し、200 Hz付近における尾翼とその制御面の相対運動を明らかにしました。
スキャンされた尾翼のポイント
尾翼と昇降舵の動き
振動データとの連携
従来のGVTキャンペーンでは、機体全体のモーダル応答が得られました。Ommatidiaの重点的な光学調査では、既存の加速度計による計測と加振機による励起を維持しつつ、安定板と昇降舵全体の空間的な詳細を追加しました。
200 Hz付近では、高密度の光学マップにより、尾翼と昇降舵の間の逆位相運動が可視化されます。測定されたジオメトリと振動データの組み合わせにより、モードシェイプがテスト対象の構造に直接結び付けられます。
Simone Manzato氏提供のアニメーション。再生によりモーダル変形を表示。ソース識別子190はファイルラベル。元の視覚化スケールを維持。
光学調査では、同期されたリファレンス信号を使用して連続的な尾翼スキャンを組み合わせました。その後、稼働モーダル解析によって、測定されたタイムヒストリーから空間応答を抽出しました。
制御面の結合を研究するエンジニアにとって、その結果は、従来のキャンペーンによる全体モードと並んで、局所的な動きの詳細なビューとなります。
このPDFでは、テストのセットアップ、データ取得と位相リファレンスのワークフロー、稼働モーダル解析、スタビライゼーション・ダイアグラム、および37 Hzと200 Hz付近の比較について説明しています。研究で示されているリファレンス昇降舵の構成を網羅しています。
Óscar Enríquez、Simone Manzato、Alberto Garcia de Miguel、Eduardo Margallo、Jose Luis Rubio、Grégory Pandraudによる論文『Laser Radar Vibrometry for Enhanced Drone full-field GVT: A Comparative Study』に基づいています。この研究は、OmmatidiaがSiemens社のSimone Manzato氏およびAlberto Garcia de Miguel氏と共同で実施しました。写真と結果の図は共同研究から転載したものであり、アニメーションはSimone Manzato氏より提供されました。
Copyright © 2026 Ommatidia LiDAR S.L. All rights reserved.
ダウンロードを続行するには、このフォームに記入してください。
AI が専門家によるアドバイスにつなぎます。