



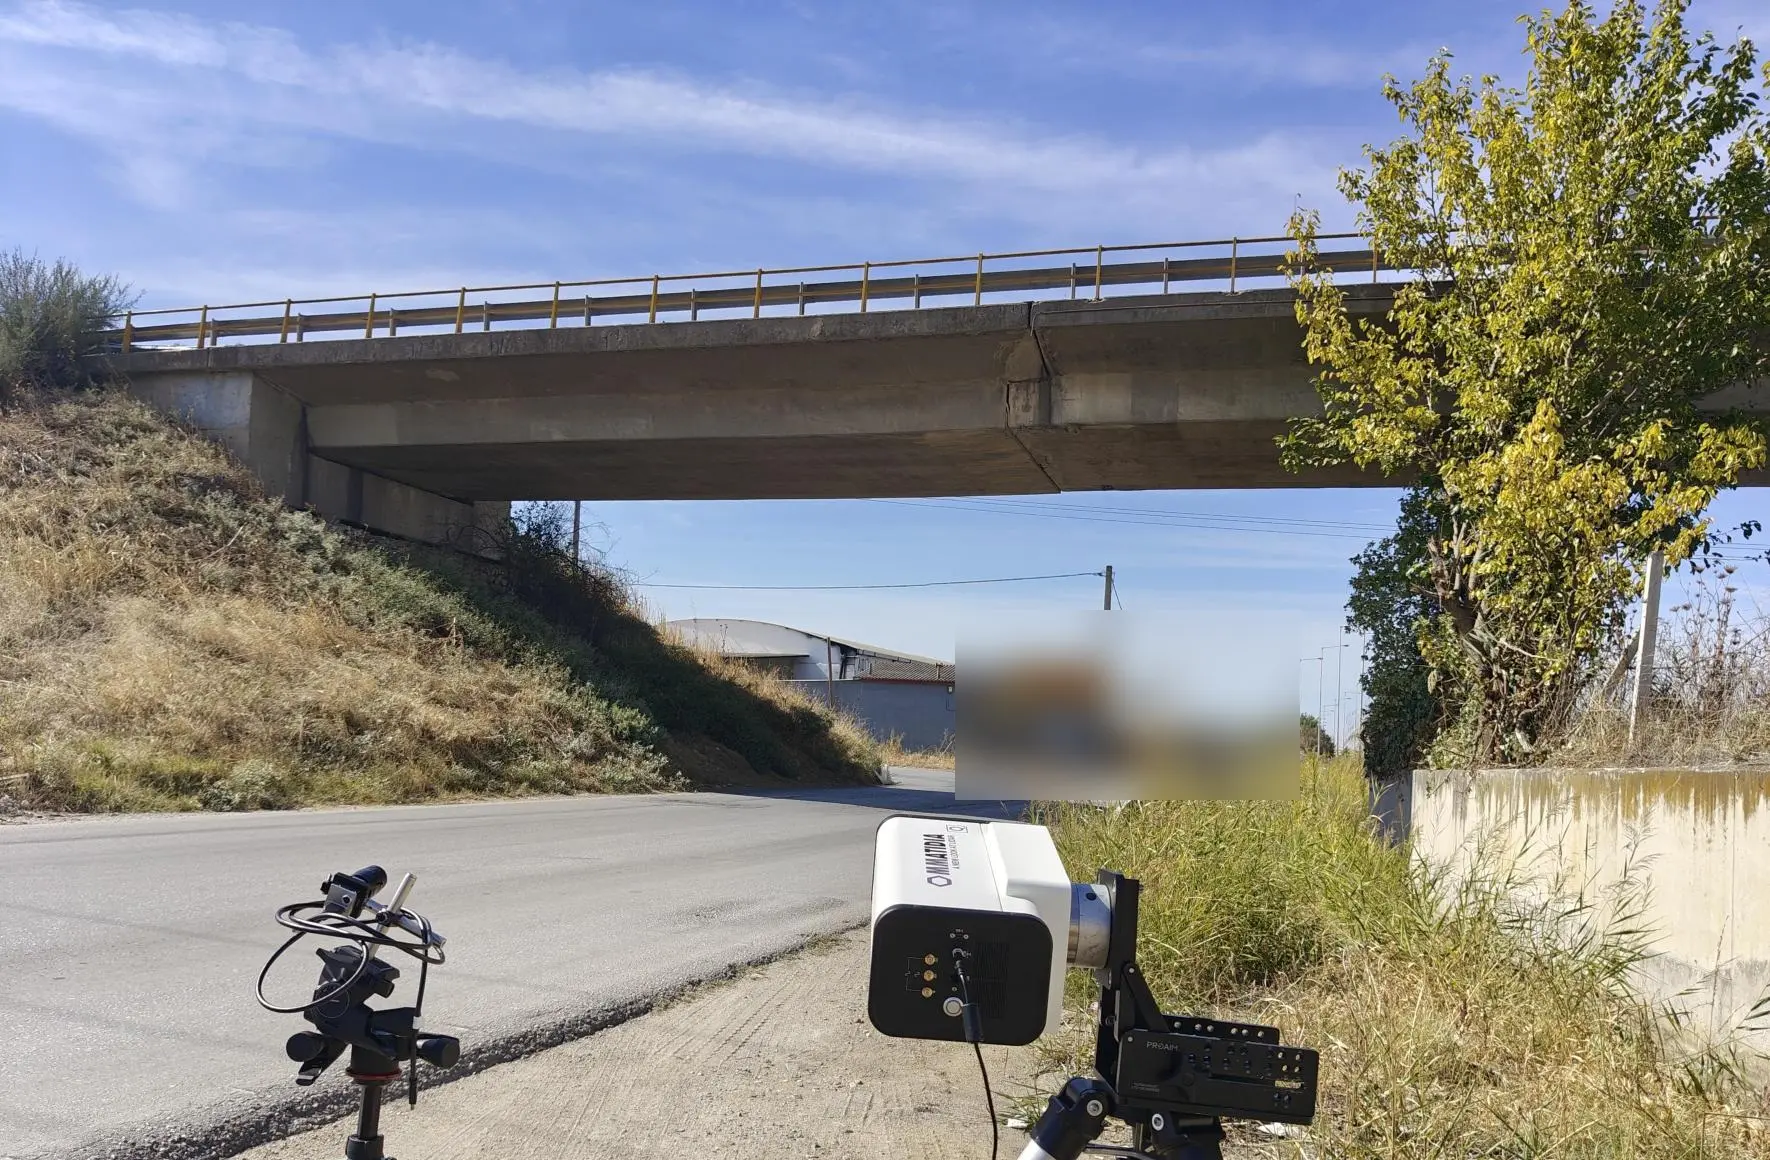
テッサロニキ近郊のKalohori高速道路入口の高架橋において、Ommatidia Q2レーザーレーダーは、通常の交通条件下で橋梁にセンサーを取り付けることなく、路肩からの5分間のキャンペーンで109地点の速度を取得しました。
同一の空間記録により、振動モード、交通起因の変位、運動由来の下面ひずみが結び付けられ、測定ラインに沿って橋がどのように応答するかをエンジニアが詳細に把握できます。
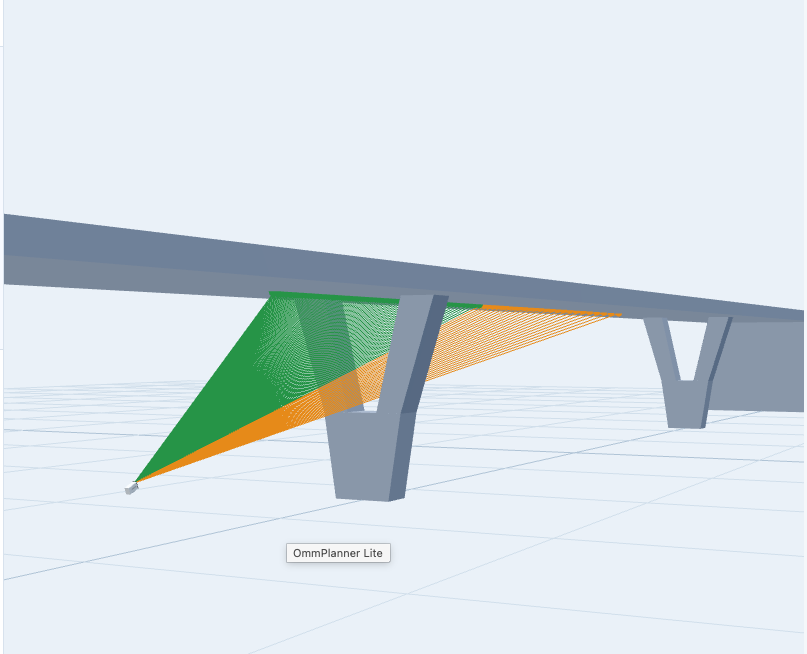
フィールドチームはSide 2の下方にある側道にQ2を設置し、片持ち部越しに45 mスパン内部まで見通せる視野を確保しました。各光学位置は同時の速度チャネルとなり、測定ライン全体で同一の交通イベントを保持しました。
これらのチャネルを比較することで、応答が局所的に変化する箇所と、支点領域からスパンへ向けて運動がどのように発達するかが明らかになります。
通常の交通が継続する中で、路肩からの集中的な取得により橋梁応答を捉えました。
高密度の空間ラインにより、支点ゾーンからスパンへ向けて応答がどのように発達するかを示しました。
アクセス可能な現地位置から、下面を遠隔で観測しました。
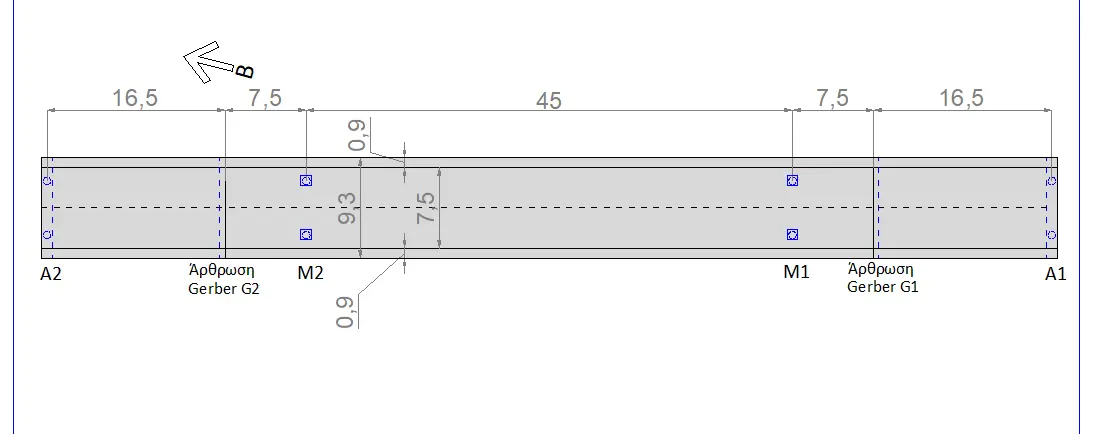
測定ラインはQ2位置から約6.18~22.88 mをカバーし、約10.5 m付近で支点を通過して45 mスパン内へ延伸しました。図面では支点とヒンジの位置を示し、計画ビューでは計測器位置と床版下面のビーム経路を示しています。
キャンペーン前に計測器の設置位置と利用可能な見通し線を構造物に関連付けるには、OmmPlannerの測定計画とエディションをご確認ください。
橋梁寸法とビームの見通し線により、路肩計測を同一の構造コンテキストに位置付けます。図面寸法の単位はメートルです。
Q2は109地点にわたり同一時刻の床版法線方向速度を記録しました。運用モード解析により反復する振動応答を同定し、積分により交通下の変位を算出し、空間曲率と断面ジオメトリにより下面の曲げひずみ推定値を得ました。
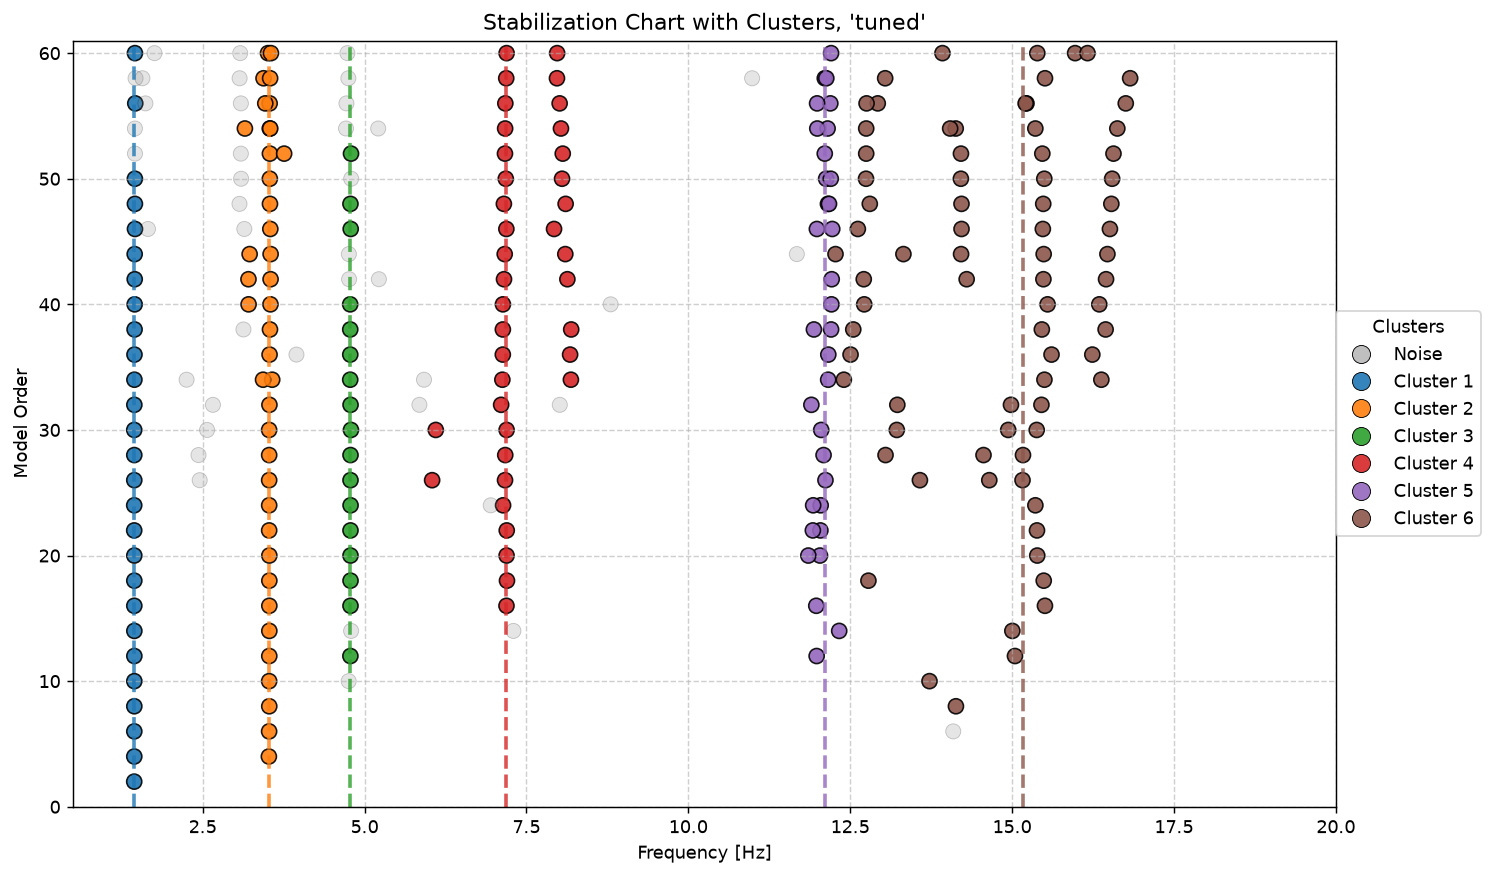
pyOMA2による運用モード解析では、1.44~15.47 Hzの範囲から6つのクラスタ・メドイド・モードを選定しました。モデル次数間で繰り返し現れる極(pole)を応答形状とともに評価し、周波数領域分解(FDD)と比較しました。
安定化チャートでは、色でクラスタを区別し、灰色は破棄した極を示し、破線はメドイドを示します。1.44 Hzの一次曲げモードは支点付近で符号が変化し、モード形状から観測ラインに沿って相対運動がどのように発達するかが分かります。
空間モード形状は、同定した各周波数を測定した橋梁ラインに沿う運動に関連付け、隣接地点が同方向に動く箇所と逆方向に動く箇所を示します。
Measured modal response
Select any identified frequency to explore its measured spatial response along the bridge line.
元の速度トレースでは、同一の20秒交通イベント中に8.49、14.37、20.37 mの各地点を比較しています。共通の時間軸により、応答が強い箇所と、構造に沿って振動がどのように変化するかが分かります。
295秒の解析記録から9回の通過が同定されました。現行の変位処理では、最も強い1分間における床版法線方向の最大絶対応答は5.5 mmです。
床版法線方向速度を積分して変位を得ます。高密度の空間プロファイルから曲率を算出し、断面ジオメトリと組み合わせて下面の曲げひずみを導出します。
下面から0.90 m上方に中立軸を設定し、キャンペーンでは中央解析ゾーンで+20および-26マイクロひずみのピークを報告しました。これにより、変形の詳細を同一の記録済み交通応答と結び付けられます。運動由来の橋梁ひずみについて詳しく読む。
上段のトレースは17.1 m地点の床版法線方向変位を示します。下段のヒートマップは、測定ラインに沿った運動由来の下面ひずみを追跡します。移動荷重が橋脚領域を通過してスパンへ入る際、赤は引張、青は圧縮を示します。点線は橋脚位置を示し、白く抜けた帯は端部ゾーンを示します。
ギリシャにおけるOmmatidiaの正規代理店であるEuroTech SAが、現地デモンストレーションを支援しました。本キャンペーンは、テッサロニキ近郊のKalohori高速道路入口の高架橋で実施され、キャンペーン当時はEgnatia Odos AEが運用していました。
モード特性化、実交通応答、運動由来ひずみを、1回の集中的なレーザーレーダー・キャンペーンで結び付けます。橋梁構造モニタリングをご確認いただくか、解像したいジオメトリと応答についてご相談ください。
109地点にわたるレーザーレーダーの同時速度測定であり、同一の空間記録からモード応答、交通イベントの変位、運動由来ひずみを取得できます。
Q2は側道から設置し、Side 2の下面を明瞭に見通せる視線を確保して、片持ち部と45 mスパンの初期区間をカバーしました。
実交通下で測定区間がどのように応答するかを、即時かつ高密度に把握できるため、狙いを定めた追跡調査や、再現性のある比較キャンペーンを支援します。
床版法線方向速度を積分して変位を得ます。空間変位プロファイルの曲率を中立軸距離と組み合わせ、下面の曲げひずみを導出します。
通過荷重の間に観測ラインに沿って引張と圧縮がどこで発達するかを、変位の時間トレースと併せて示します。これにより、変形パターンを橋梁ジオメトリおよび同一の交通イベントの中に位置付けられます。
ダウンロードを続行するには、このフォームに記入してください。
AI が専門家によるアドバイスにつなぎます。