LiDAR vs RADAR vs Laser RADAR:適切な計測手法の選び方

計測・振動計測・メトロロジー

LiDAR、RADAR、Laser RADAR:目的に合う計測手法の選び方

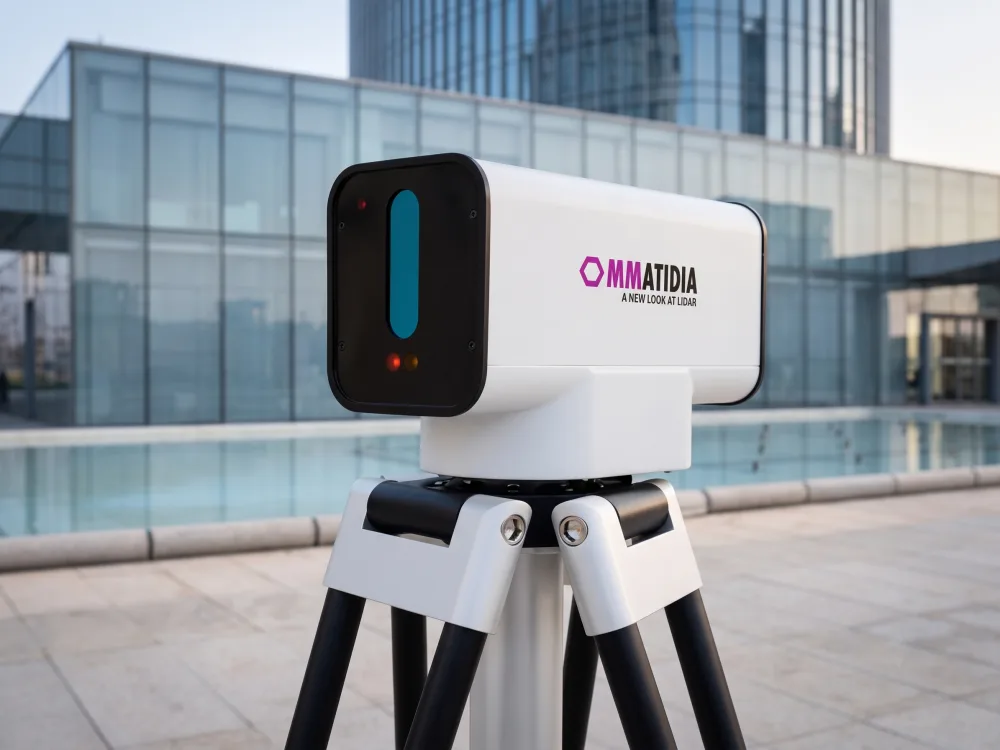
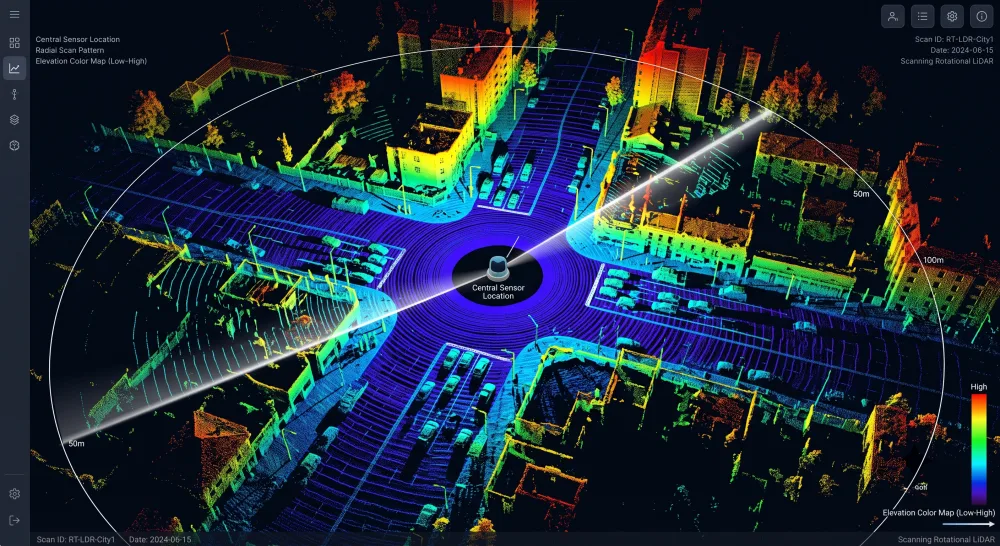
LiDARはシーンを3Dマップとして捉え、従来のRADARは電波で距離と速度を測定します。コヒーレントLaser RADARは、精密な形状と非接触振動を一つの計測ワークフローで取得します。用途に必要なデータを明確にし、最適なQ-Seriesシステムを見つけてください。

技術的根拠とレビュー

USGS Lidar Base Specificationは、マッピングのデータ取得要件と品質レベルを示しています。Rothberg et al.(2017)は、レーザードップラー振動計測の原理と実用的な計測方法を解説しています。

技術レビュー。2026年8月8日、OmmatidiaのJose Luis Rubioがレビューしました。

LiDAR、RADAR、Laser RADARの比較一覧

選定項目LiDAR従来型RADARコヒーレントLaser RADAR
信号レーザー光電波レーザー光
代表的な出力点群と空間マップ検出、距離、視線方向速度高精度な基準付き距離と形状、非接触速度と振動
主な強み広範囲のシーン取得と空間認識長距離の検出と堅牢な電波センシング遠隔メトロロジーと光学的な動的計測
主な計画条件カバレッジ、更新レート、距離、対象反射、精度周波数帯、分解能、干渉、レーダー断面積、環境光学アクセス、表面反射、距離、運動帯域、測定点密度

実際の計測課題でLiDARとLaser RADARを比較しますか?

必要なデータから次のステップを選べます。システム比較、遠隔振動計測、構造モニタリング、エンジニアへの相談をご用意しています。

計測原理

Laser RADARとは?

Laser RADARは、周波数変調連続波(FMCW)測距と、戻り光に含まれる位相情報を組み合わせます。

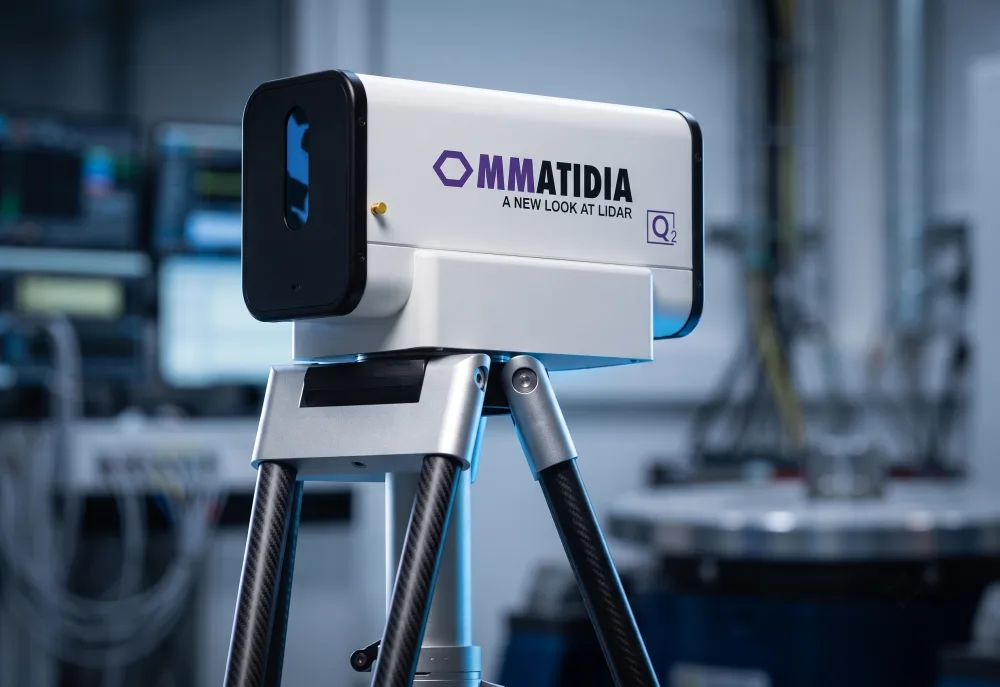
遠隔振動計測では、速度データから共振、モード形状、構造応答を解析できます。Ommatidia Q2は65本の同時光学チャンネルと、20倍オーバーサンプリング時に最大1,300点を取得し、並列計測を拡張します。基本原理はレーザードップラー振動計測ガイドで紹介しています。

FMCW+位相情報

送信光と戻り光を比較して距離を求め、対象が動くときは速度も計測します。

65本の同時チャンネル、20倍オーバーサンプリングで最大1,300点

Q1とQ2は単一点を超えて計測を拡張し、一つのワークフローで豊富な動的情報を取得します。

広範囲の空間情報にはLiDAR

飛行時間計測で広いシーンを効率よく取得し、点群、マップ、環境認識データを生成します。

高精度な形状と動きにはLaser RADAR

高精度形状、長い作動距離、振動計測を組み合わせ、形状と動きを一つの光学ワークフローで取得します。

計測原理の違い

飛行時間測距と周波数ベースの測距は、異なる工学的成果を生み出します。

LiDAR:飛行時間測距

光パルスが対象まで往復する時間から距離を求め、拡張性の高い空間取得を実現します。
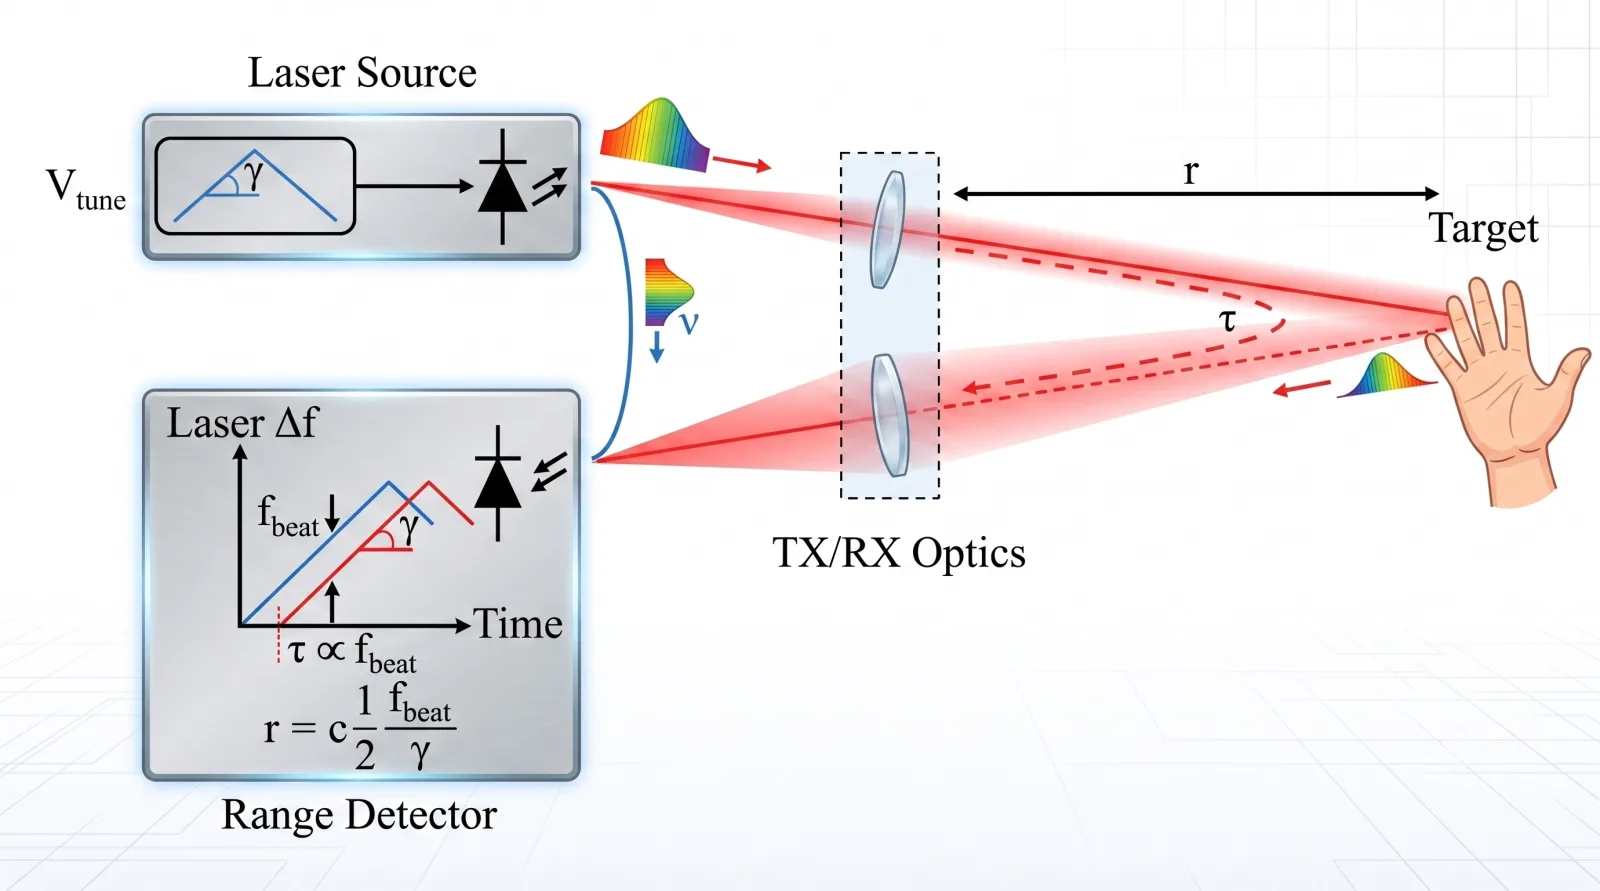
Laser RADAR:周波数ベース測距

周波数と位相の情報から高精度な距離を求め、時間とともに変化する対象の動きも捉えます。

計測課題からQ-Seriesを選ぶ

まず計測課題を定義します。システム比較ページでは、作動距離、測定点密度、動的データ要件を明確な製品選定へつなげます。

QMini

集中的な単一点振動計測と、非接触計測をすばやく始めたい用途に。

Q1S

作動距離と計測フローに合わせたコンパクトなQ-Series構成に。

Q1

長距離での検査と高精度メトロロジーに。

Q2

高密度な動特性評価と全視野振動計測に。

LiDARとLaser RADARの用途

LiDARは広範囲の空間取得とナビゲーション向けデータを提供します。Laser RADARは高精度形状、遠隔動的応答、形状と運動の同時計測を一つのワークフローに統合します。

精密メトロロジー

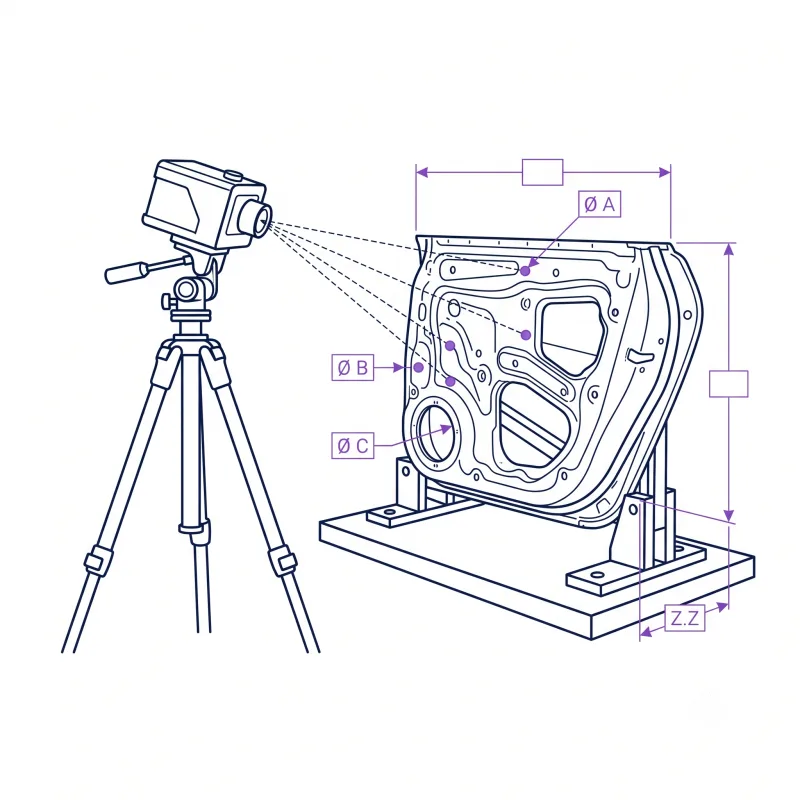
生産と検査の意思決定に使える寸法情報を取得します。
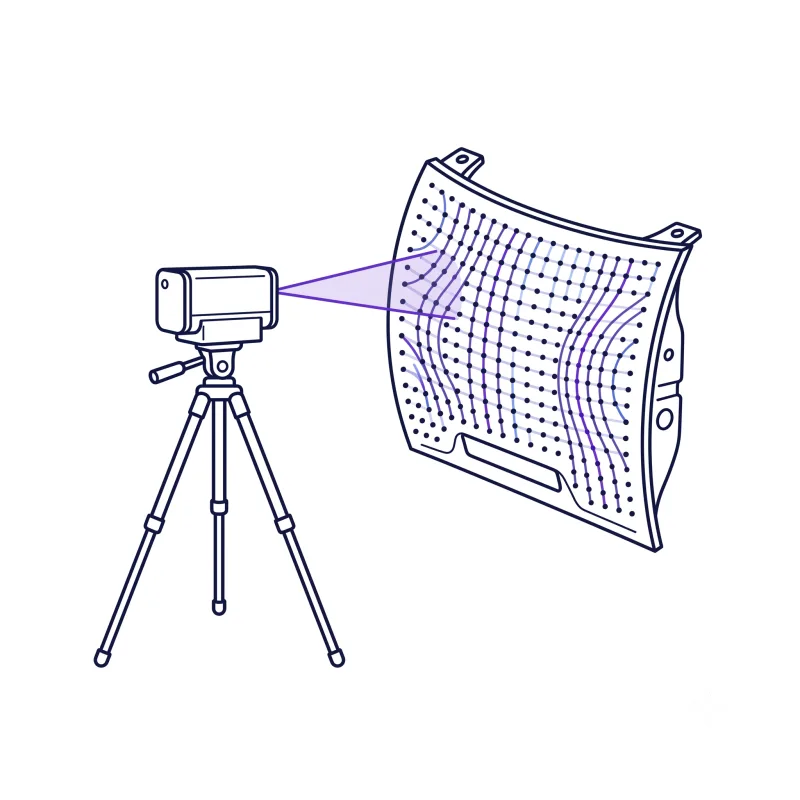
遠隔NVH・モーダル試験

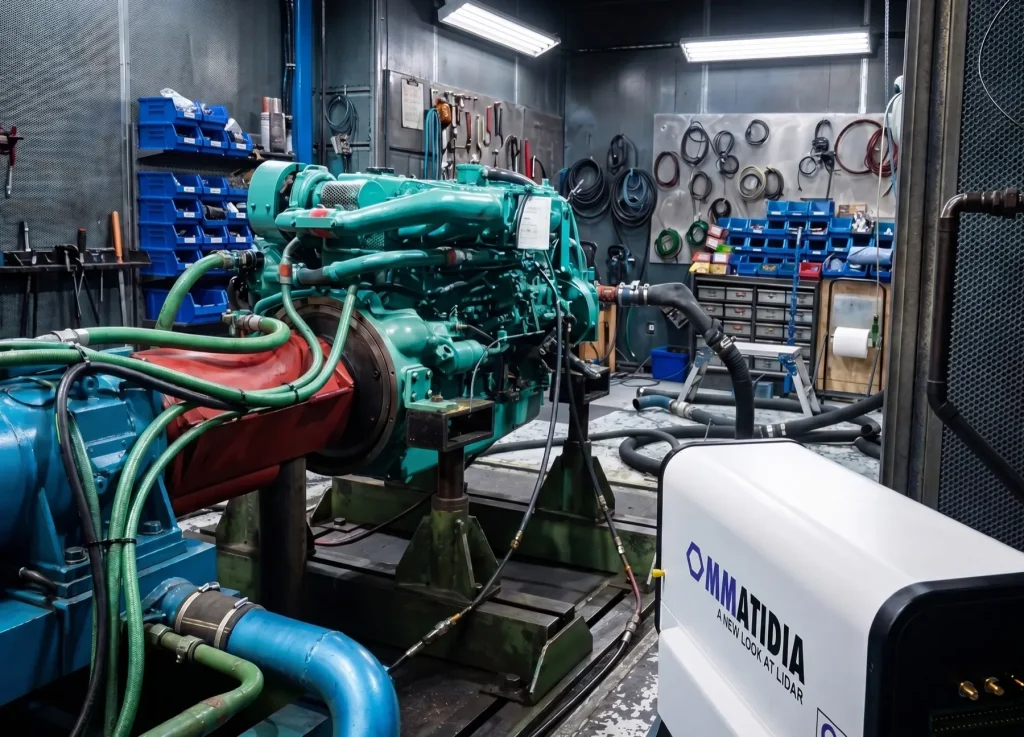
各位置へのセンサー設置なしで、多数点の振動を記録します。
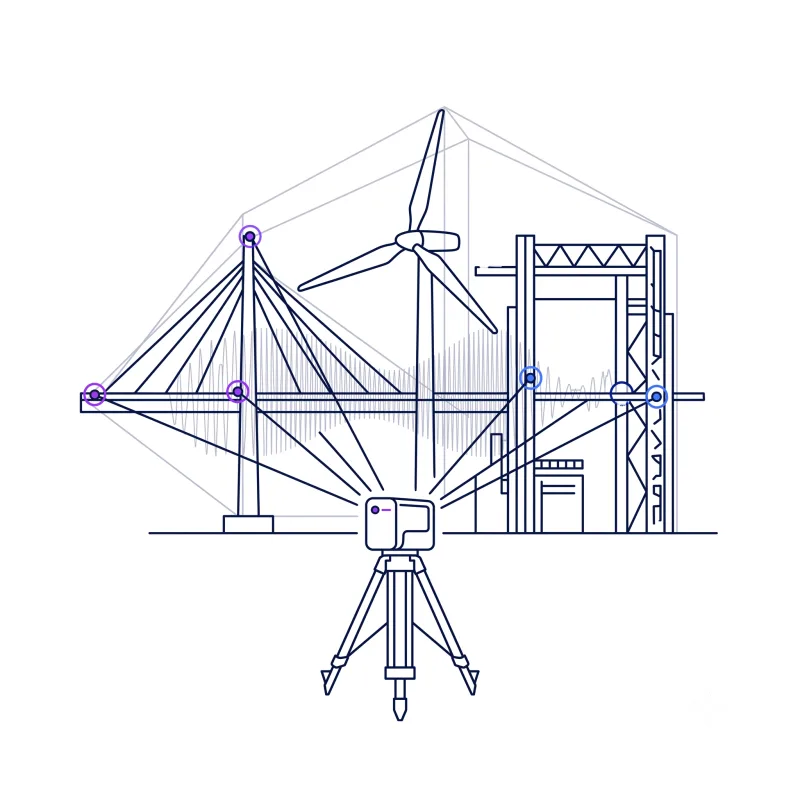
構造応答

複雑な構造の形状と動的応答を一つのワークフローで観察します。

LiDAR、RADAR、Laser RADAR:違いを直接比較

LiDAR、従来型 RADAR、コヒーレント Laser RADAR は、それぞれ異なる計測目的に応えます。LiDAR はレーザーパルスで空間マップとポイントクラウドを生成し、測量、認識、シーン取得に活用されます。従来型 RADAR は電波で対象を検出し、距離と視線方向速度を測定するとともに、長距離や厳しい気象条件でも広い範囲をカバーします。コヒーレント Laser RADAR はレーザー光と周波数・位相解析を組み合わせ、高精度に基準化された形状データを提供します。Ommatidia Q-Series 構成では、離れた位置から視線方向の振動データも取得できます。広範囲の 3D マッピングには LiDAR、安定した検出と速度計測には RADAR、計測グレードの形状、遠隔振動計測、またはその両方を一つのワークフローで得るには Laser RADAR が適しています。必要な出力、作動距離、空間範囲、動作帯域、取得速度から最適な方式を選べます。Ommatidia はこれらの条件を適切な Q-Series ワークフローに結び付けます。

選定に関するよくある質問

LiDARはレーザー光で3Dマップと空間データを作成します。従来のRADARは電波で距離と視線方向の速度を測定します。コヒーレントFMCW Laser RADARは光の周波数と位相を利用し、精密な基準に基づく形状と振動を取得します。形状と動きを一つのエンジニアリング計測につなげます。

LiDARは広域の3Dマッピング、ナビゲーションのための環境認識、シーンの取得に適しています。視野、点密度、更新速度、データ形式を定めることで、マッピング課題に合うシステムを選べます。

コヒーレントLaser RADARは、精密な形状、遠隔での動的応答、形状と動きを組み合わせた計測に適しています。Q2は65チャネルを同時取得し、20×オーバーサンプリングで最大1,300測定点に対応します。Q1、Q1S、Q2は±155 mm/sまでの振動速度を測定します。

はい。Ommatidia Q-Seriesは対象から離れた位置で振動を取得します。複数の測定位置を同時に記録する並列取得により、センサー設置作業を減らしながら、共振、振動モード、構造応答を調べられます。

用途の目的、測定対象、作動距離、必要な形状・振動データをお知らせください。Ommatidiaのエンジニアが、実用的なQ-Series構成と計測ワークフローをご提案します。

計測ワークフローを計画する

対象、必要精度、アクセス条件、振動データ要件をお知らせください。最適なLaser RADARワークフローとQ-Seriesをご提案します。

✕