

Ommatidia Q2は、1台の並列走査レーザーRADARを使用して、複数のビューから全視野3D速度ベクトルを再構成します。生データからエンジニアリング成果物まで明確なエビデンスチェーンを維持する、コンパクトで展開可能なセットアップにより、モーダル解析、ODS、およびひずみ対応出力を実現します
LDVはビームに沿った速度を測定します。単一のビューは投影であり、湾曲した構造や複雑な構造における真の運動を誤って表現する可能性があります。 - マルチビュー観測により、シェル、軽量パネル、ブレード、車両部品、土木要素、および実験室試験物において、面外、面内、および局所回転を含む運動のベクトル成分が観測可能になります。
https://ommatidia.tech/wp-content/uploads/2026/06/mkt-1312-06.webp 18575 docx-08-image2 https://ommatidia.tech/wp-content/uploads/2026/06/mkt-1312-09.webp 18602 docx-02-image10 主な利点シンプル:単一のQ2で完全な3D速度場を復元します。
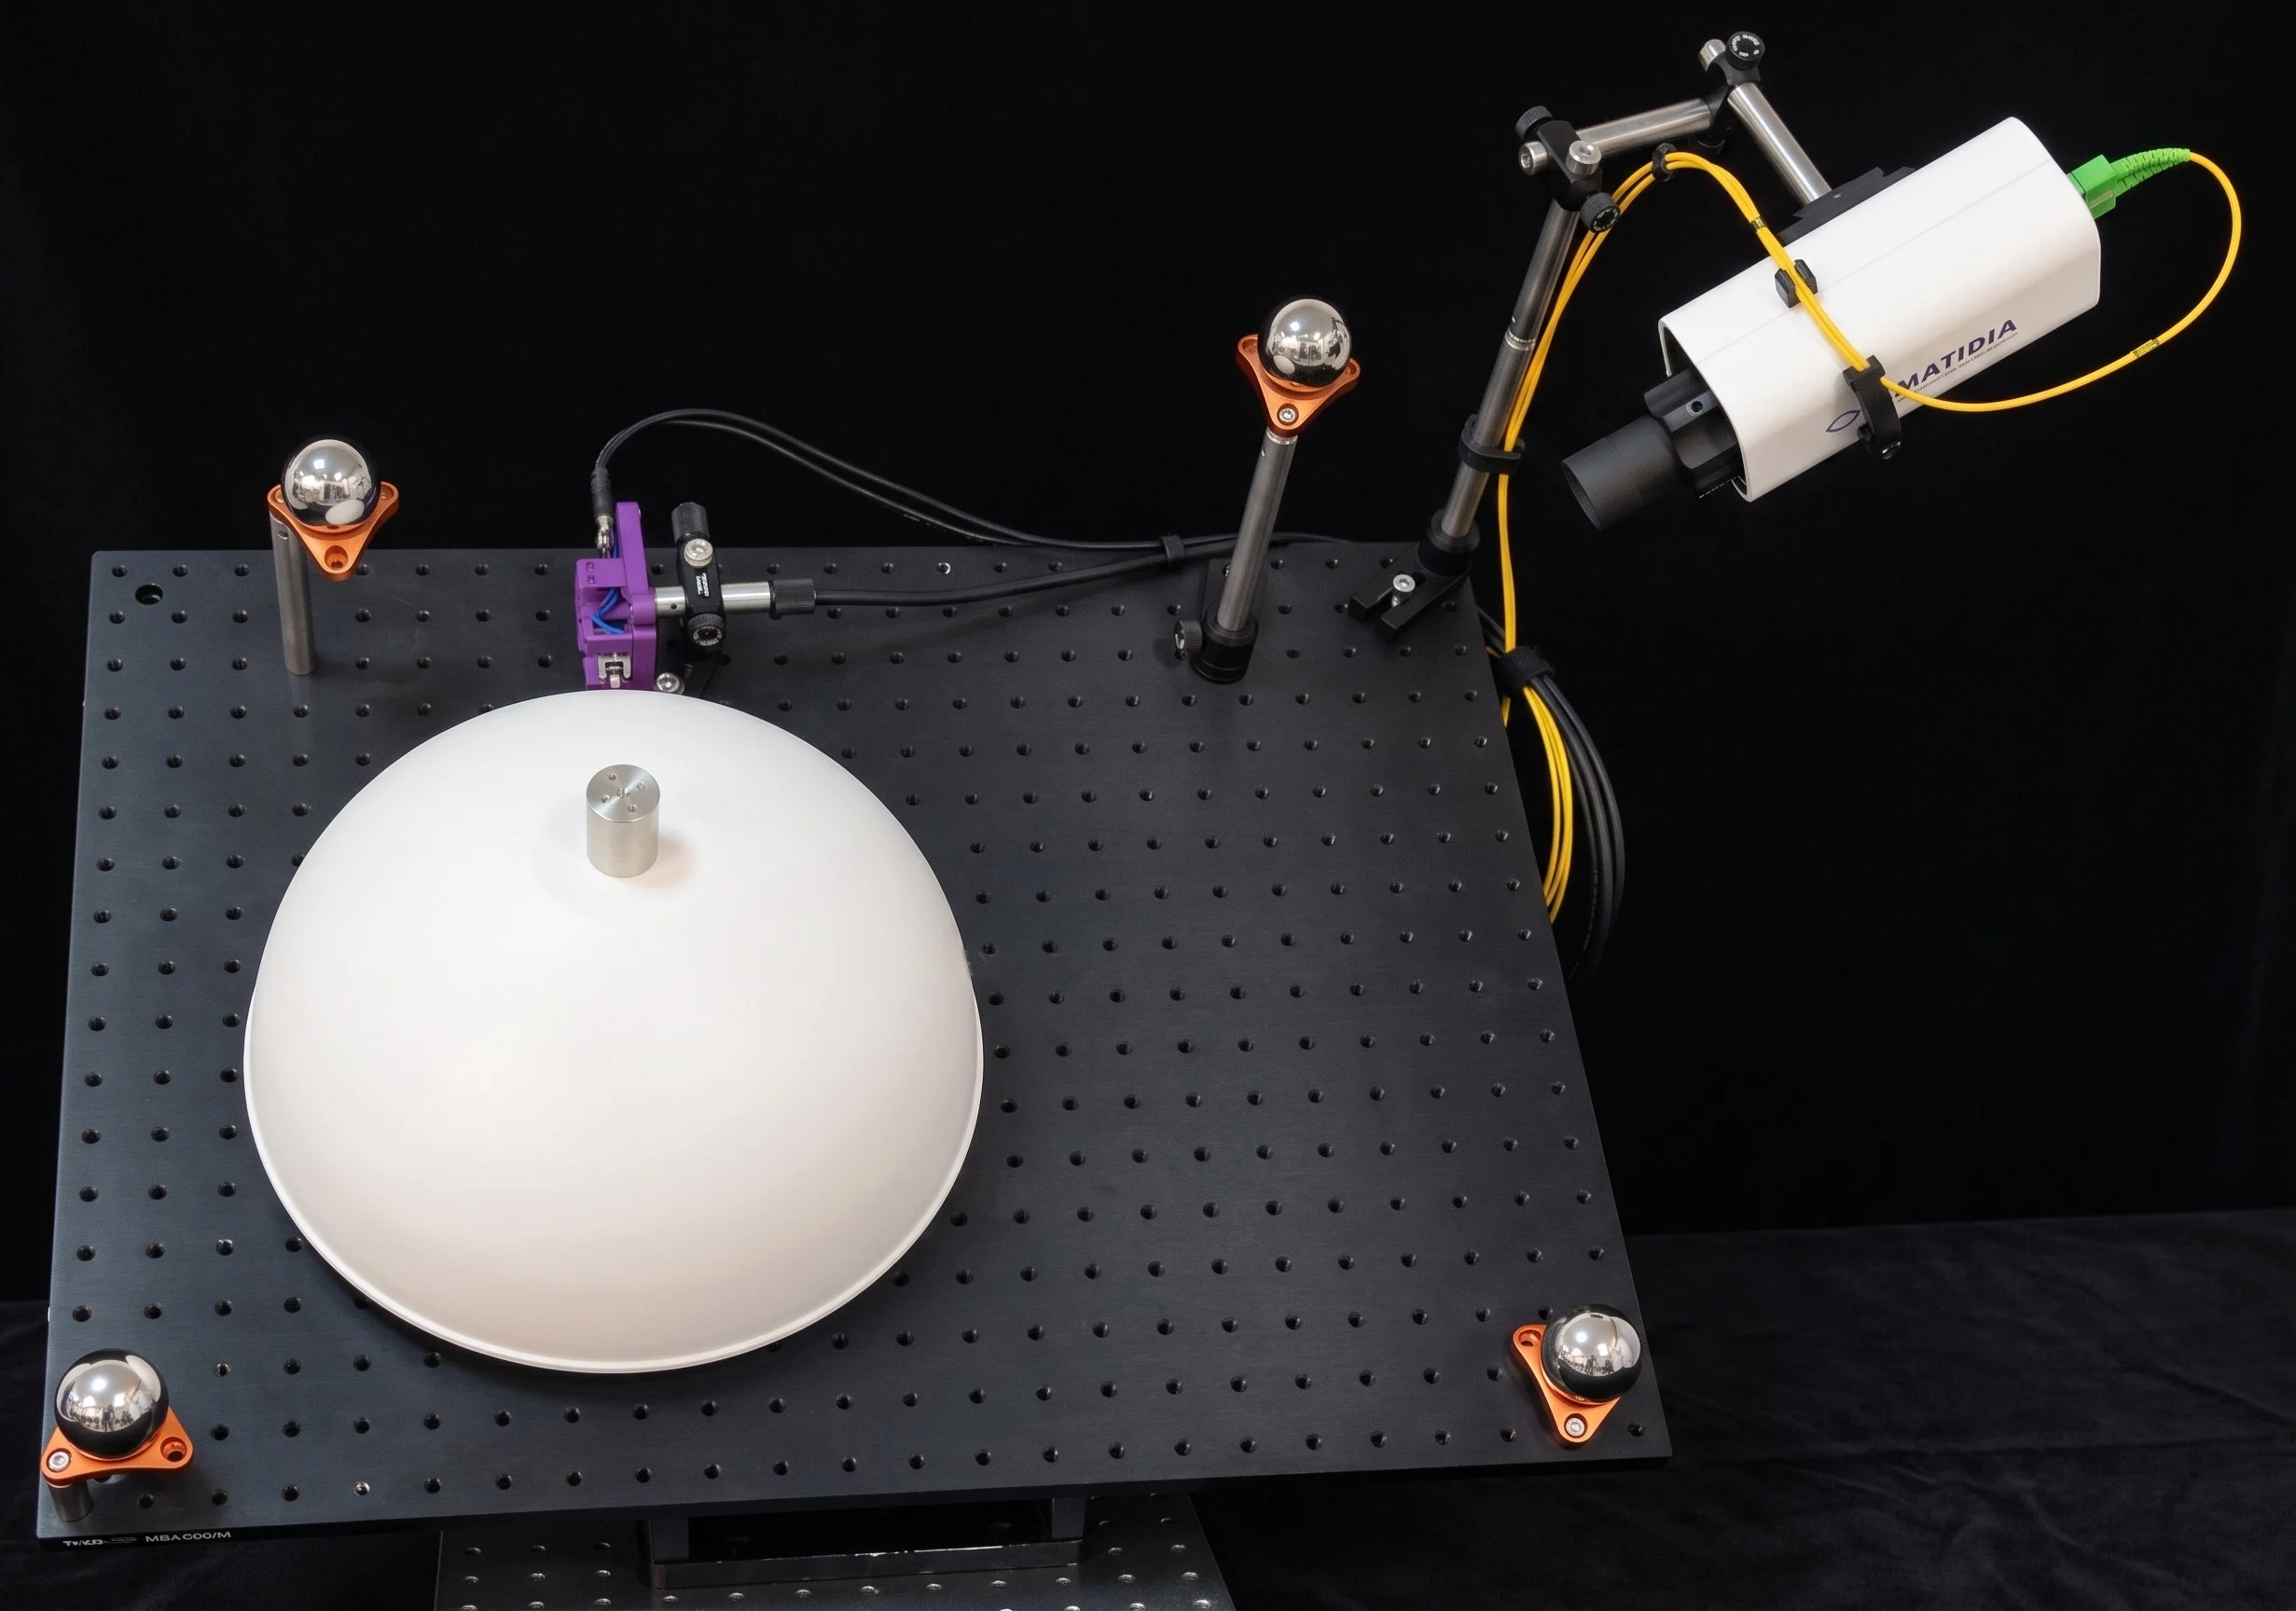
Ommatidia Q2は、単一の並列スキャン方式レーザーレーダーを使用することで、レーザードップラー振動計を従来の方向性のある視線方向の測定から、全視野3D速度ベクトルへと拡張します。複数のQ2ビューを取得し、球状基準点(フィデューシャル)を介してそれらを位置合わせし、データの位相を揃えることで、リカバリソフトウェアが各表面点における3つの速度成分を推定します。 その結果、FEM相関、モード解析、ODS(稼働中形態解析)、およびひずみ解析に対応した出力に適した、コヒーレントな3Dモーションフィールドが得られます。
https://ommatidia.tech/wp-content/uploads/2026/06/mkt-1312-12.webp 18629 docx-03-image11孤立したスキャンではなく、単一の協調キャンペーンとして計画してください。


この測定アプローチが、Ommatidiaチームとともにアプリケーションのワークフローをどのように支援できるかご相談ください。
LDVはビームに沿った速度を測定します。単一のビューは投影であり、湾曲した構造や複雑な構造における真の運動を誤って表現する可能性があります。
マルチビュー観測により、シェル、軽量パネル、ブレード、車両部品、土木要素、および実験室試験物において、面外、面内、および局所回転を含む運動のベクトル成分が観測可能になります。
これまで、これを実現する唯一の方法は、ロボットリグを使用したマルチヘッドセットアップでした。これは高価で時間がかかり、柔軟性に欠け、多くのアプリケーションにとって制限的でした。
シンプル:単一のQ2で完全な3D速度場を復元します。
Ommatidia Q2は、単一の並列スキャン方式レーザーレーダーを使用することで、レーザードップラー振動計を従来の方向性のある視線方向の測定から、全視野3D速度ベクトルへと拡張します。複数のQ2ビューを取得し、球状基準点(フィデューシャル)を介してそれらを位置合わせし、データの位相を揃えることで、リカバリソフトウェアが各表面点における3つの速度成分を推定します。
その結果、FEM相関、モード解析、ODS(稼働中形態解析)、およびひずみ解析に対応した出力に適した、コヒーレントな3Dモーションフィールドが得られます。
孤立したスキャンではなく、単一の協調キャンペーンとして計画してください。
この測定アプローチが、Ommatidiaチームとともにアプリケーションのワークフローをどのように支援できるかご相談ください。
Q2は、マルチビュー3D速度再構成とひずみ対応出力のための最も強力なプラットフォームであり、QMini、Q1S、Q1は、関連する検証、監視、現場測定のステップをサポートします。
Qシリーズ比較ガイドを開くOmmatidia Q2は、1台の並列走査レーザーRADARを使用して、複数のビューから全視野3D速度ベクトルを再構成します。生データからエンジニアリング成果物まで明確なエビデンスチェーンを維持する、コンパクトで展開可能なセットアップにより、モーダル解析、ODS、およびひずみ対応出力を実現します
LDVはビームに沿った速度を測定します。単一のビューは投影であり、湾曲した構造や複雑な構造における真の運動を誤って表現する可能性があります。 - マルチビュー観測により、シェル、軽量パネル、ブレード、車両部品、土木要素、および実験室試験物において、面外、面内、および局所回転を含む運動のベクトル成分が観測可能になります。
https://ommatidia.tech/wp-content/uploads/2026/06/mkt-1312-06.webp 18575 docx-08-image2 https://ommatidia.tech/wp-content/uploads/2026/06/mkt-1312-09.webp 18602 docx-02-image10 主な利点シンプル:単一のQ2で完全な3D速度場を復元します。
Ommatidia Q2は、単一の並列スキャン方式レーザーレーダーを使用することで、レーザードップラー振動計を従来の方向性のある視線方向の測定から、全視野3D速度ベクトルへと拡張します。複数のQ2ビューを取得し、球状基準点(フィデューシャル)を介してそれらを位置合わせし、データの位相を揃えることで、リカバリソフトウェアが各表面点における3つの速度成分を推定します。 その結果、FEM相関、モード解析、ODS(稼働中形態解析)、およびひずみ解析に対応した出力に適した、コヒーレントな3Dモーションフィールドが得られます。
https://ommatidia.tech/wp-content/uploads/2026/06/mkt-1312-12.webp 18629 docx-03-image11孤立したスキャンではなく、単一の協調キャンペーンとして計画してください。
この測定アプローチが、Ommatidiaチームとともにアプリケーションのワークフローをどのように支援できるかご相談ください。
LDVはビームに沿った速度を測定します。単一のビューは投影であり、湾曲した構造や複雑な構造における真の運動を誤って表現する可能性があります。
マルチビュー観測により、シェル、軽量パネル、ブレード、車両部品、土木要素、および実験室試験物において、面外、面内、および局所回転を含む運動のベクトル成分が観測可能になります。
これまで、これを実現する唯一の方法は、ロボットリグを使用したマルチヘッドセットアップでした。これは高価で時間がかかり、柔軟性に欠け、多くのアプリケーションにとって制限的でした。
シンプル:単一のQ2で完全な3D速度場を復元します。
Ommatidia Q2は、単一の並列スキャン方式レーザーレーダーを使用することで、レーザードップラー振動計を従来の方向性のある視線方向の測定から、全視野3D速度ベクトルへと拡張します。複数のQ2ビューを取得し、球状基準点(フィデューシャル)を介してそれらを位置合わせし、データの位相を揃えることで、リカバリソフトウェアが各表面点における3つの速度成分を推定します。
その結果、FEM相関、モード解析、ODS(稼働中形態解析)、およびひずみ解析に対応した出力に適した、コヒーレントな3Dモーションフィールドが得られます。
孤立したスキャンではなく、単一の協調キャンペーンとして計画してください。
この測定アプローチが、Ommatidiaチームとともにアプリケーションのワークフローをどのように支援できるかご相談ください。
Q2は、マルチビュー3D速度再構成とひずみ対応出力のための最も強力なプラットフォームであり、QMini、Q1S、Q1は、関連する検証、監視、現場測定のステップをサポートします。
Qシリーズ比較ガイドを開くダウンロードを続行するには、このフォームに記入してください。
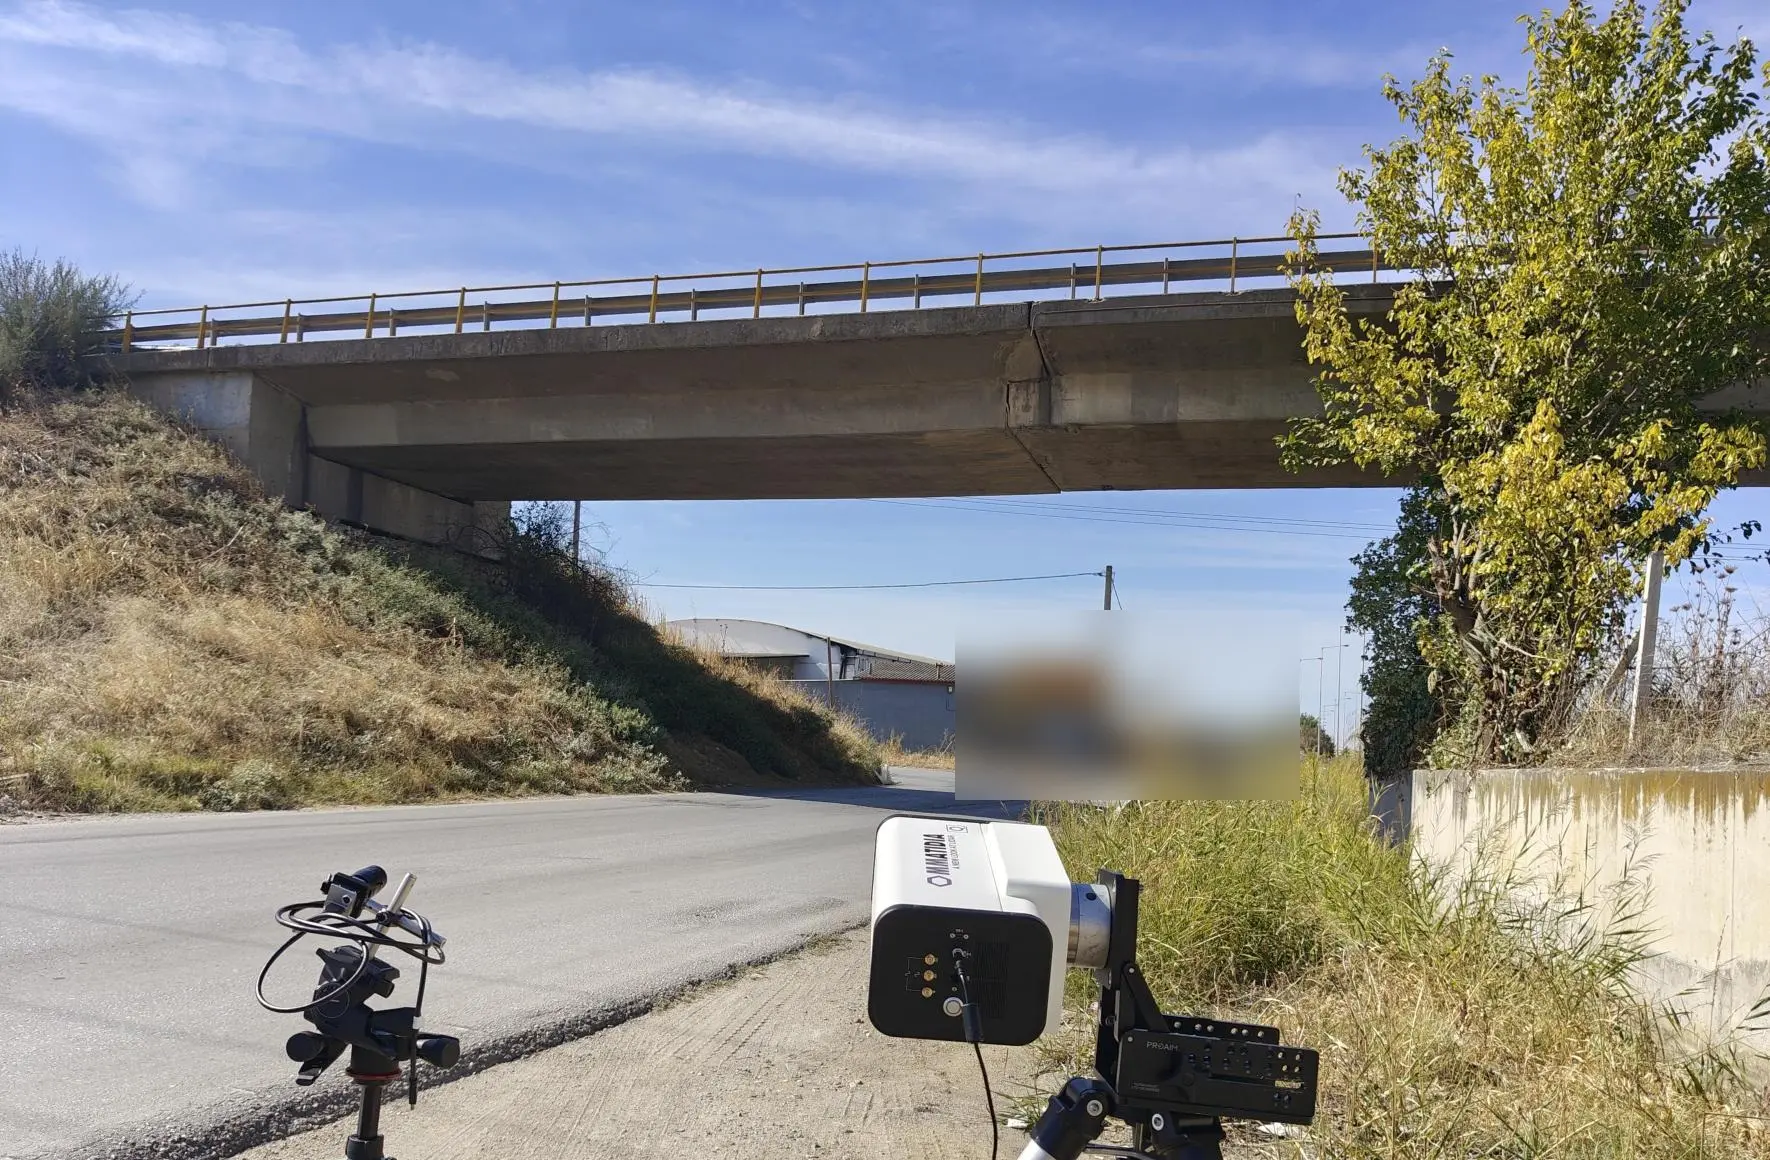
1台のQ2を同じ表面領域の周囲にある3か所以上の視点へ配置します。各視点で視線方向速度と形状を取得し、登録・位相整合した測定から運動をX、Y、Z成分に分解します。
各取得データには点群、ビーム方向、同期速度が含まれます。球状基準点で視点を共通座標系に登録し、対応する表面点を重み付き解法で統合して3Dベクトル場を生成します。
方向の多様性、幾何学的条件、登録品質、位相整合性、信号対雑音比、再構成残差により、各点の明確な品質記録を作ります。この確認結果は取得、再構成、出力まで一貫して保持されます。
登録した変位または速度場を、選択したメッシュや近傍上の空間勾配解析に入力します。座標整合、フィルタリング、基準比較により、モデル相関や設計評価に使えるトレーサブルなひずみ解析用マップを生成します。
AI が専門家によるアドバイスにつなぎます。