

Ommatidia Q2는 단일 병렬 스캐닝 레이저 레이더를 사용하여 여러 뷰에서 전계 3D 속도 벡터를 재구성합니다. 원시 데이터에서 엔지니어링 결과물까지 명확한 증거 체인을 보존하는 콤팩트하고 배치가 용이한 설정을 통해 모드 분석, ODS 및 변형률 분석 가능 출력물을 얻으십시오.
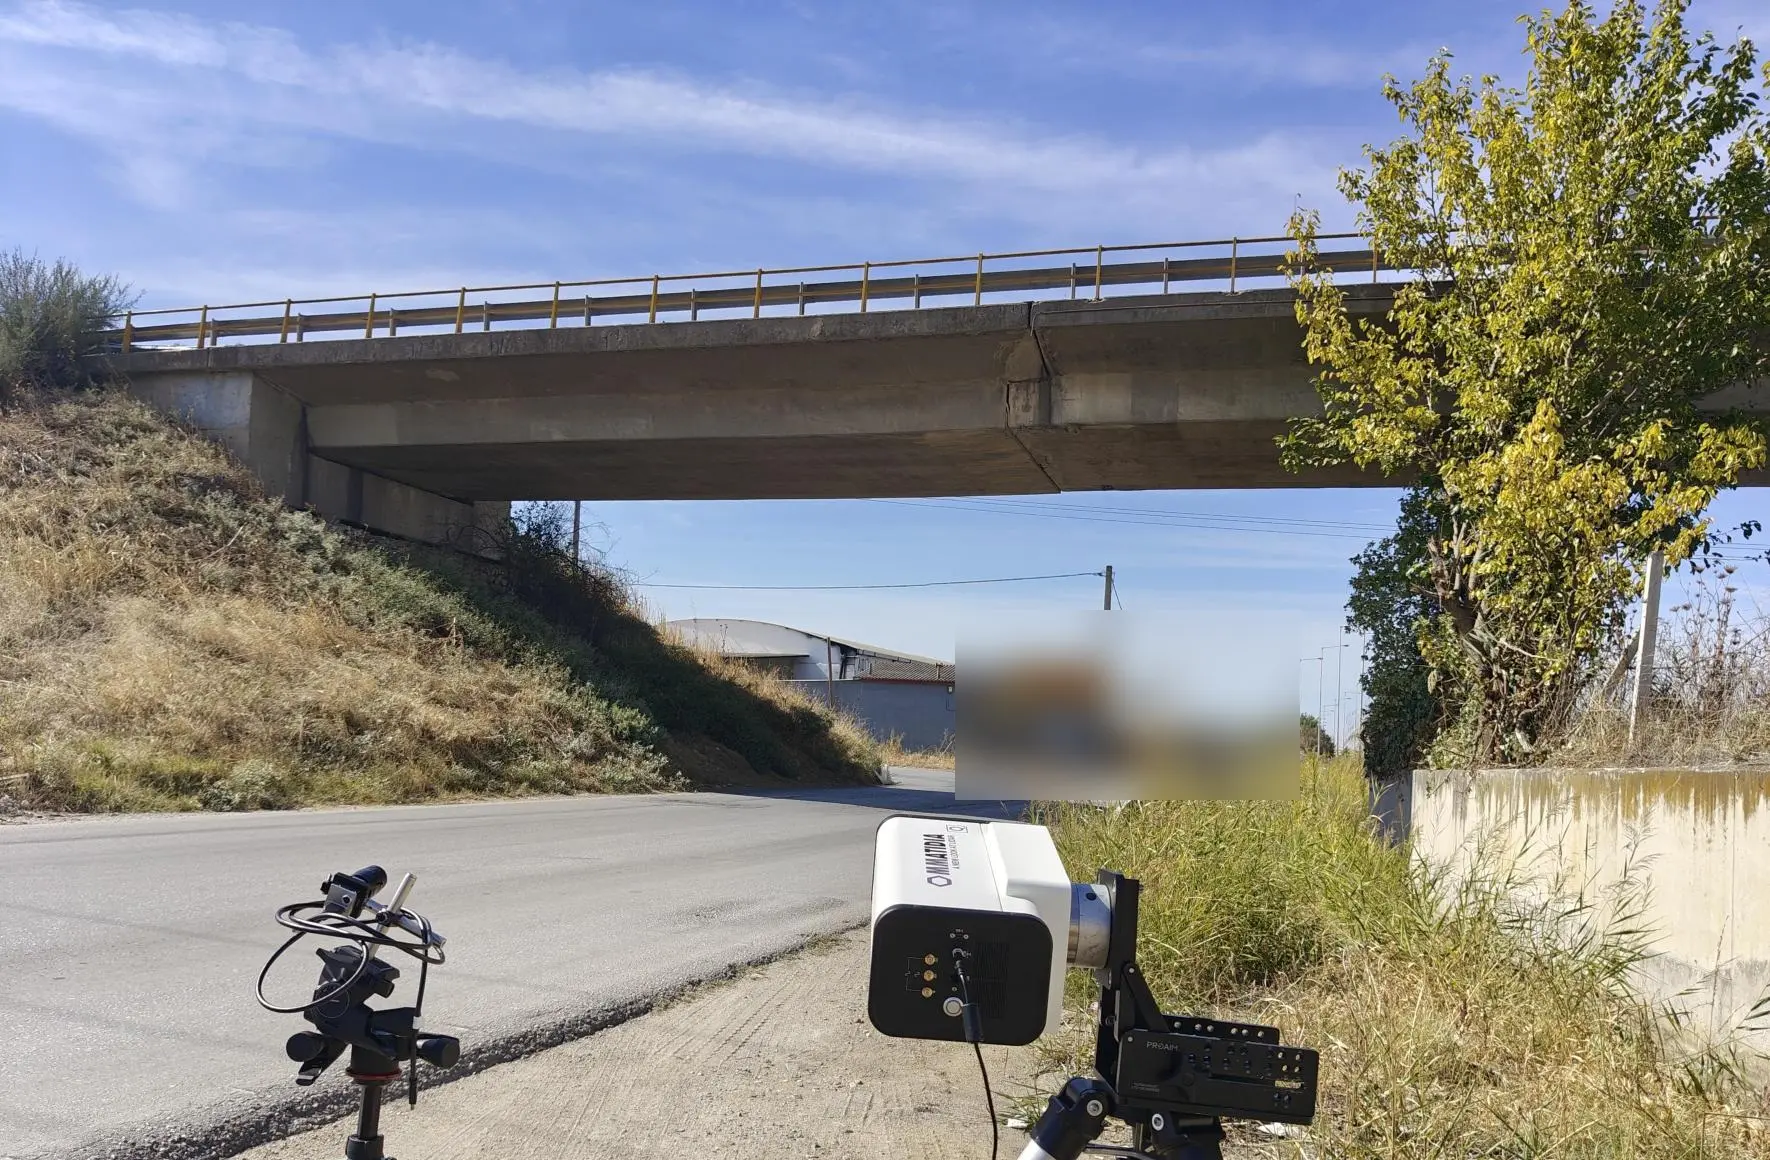
LDV는 빔을 따른 속도를 측정합니다. 단일 뷰는 투영된 결과이므로 곡면이나 복잡한 구조물에서 실제 움직임을 잘못 나타낼 수 있습니다. 다중 뷰 관측을 통해 쉘, 경량 패널, 블레이드, 차량 부품, 토목 요소 및 평면 외, 평면 내 및 국부 회전 운동이 포함된 실험실 테스트 품목 전반에서 벡터 구성 요소를 관측할 수 있습니다.
https://ommatidia.tech/wp-content/uploads/2026/06/mkt-1312-06.webp 18575 docx-08-image2 https://ommatidia.tech/wp-content/uploads/2026/06/mkt-1312-09.webp 18602 docx-02-image10 주요 장점간편함: 단일 Q2 장비로 완전한 3D 속도 필드를 복원합니다.
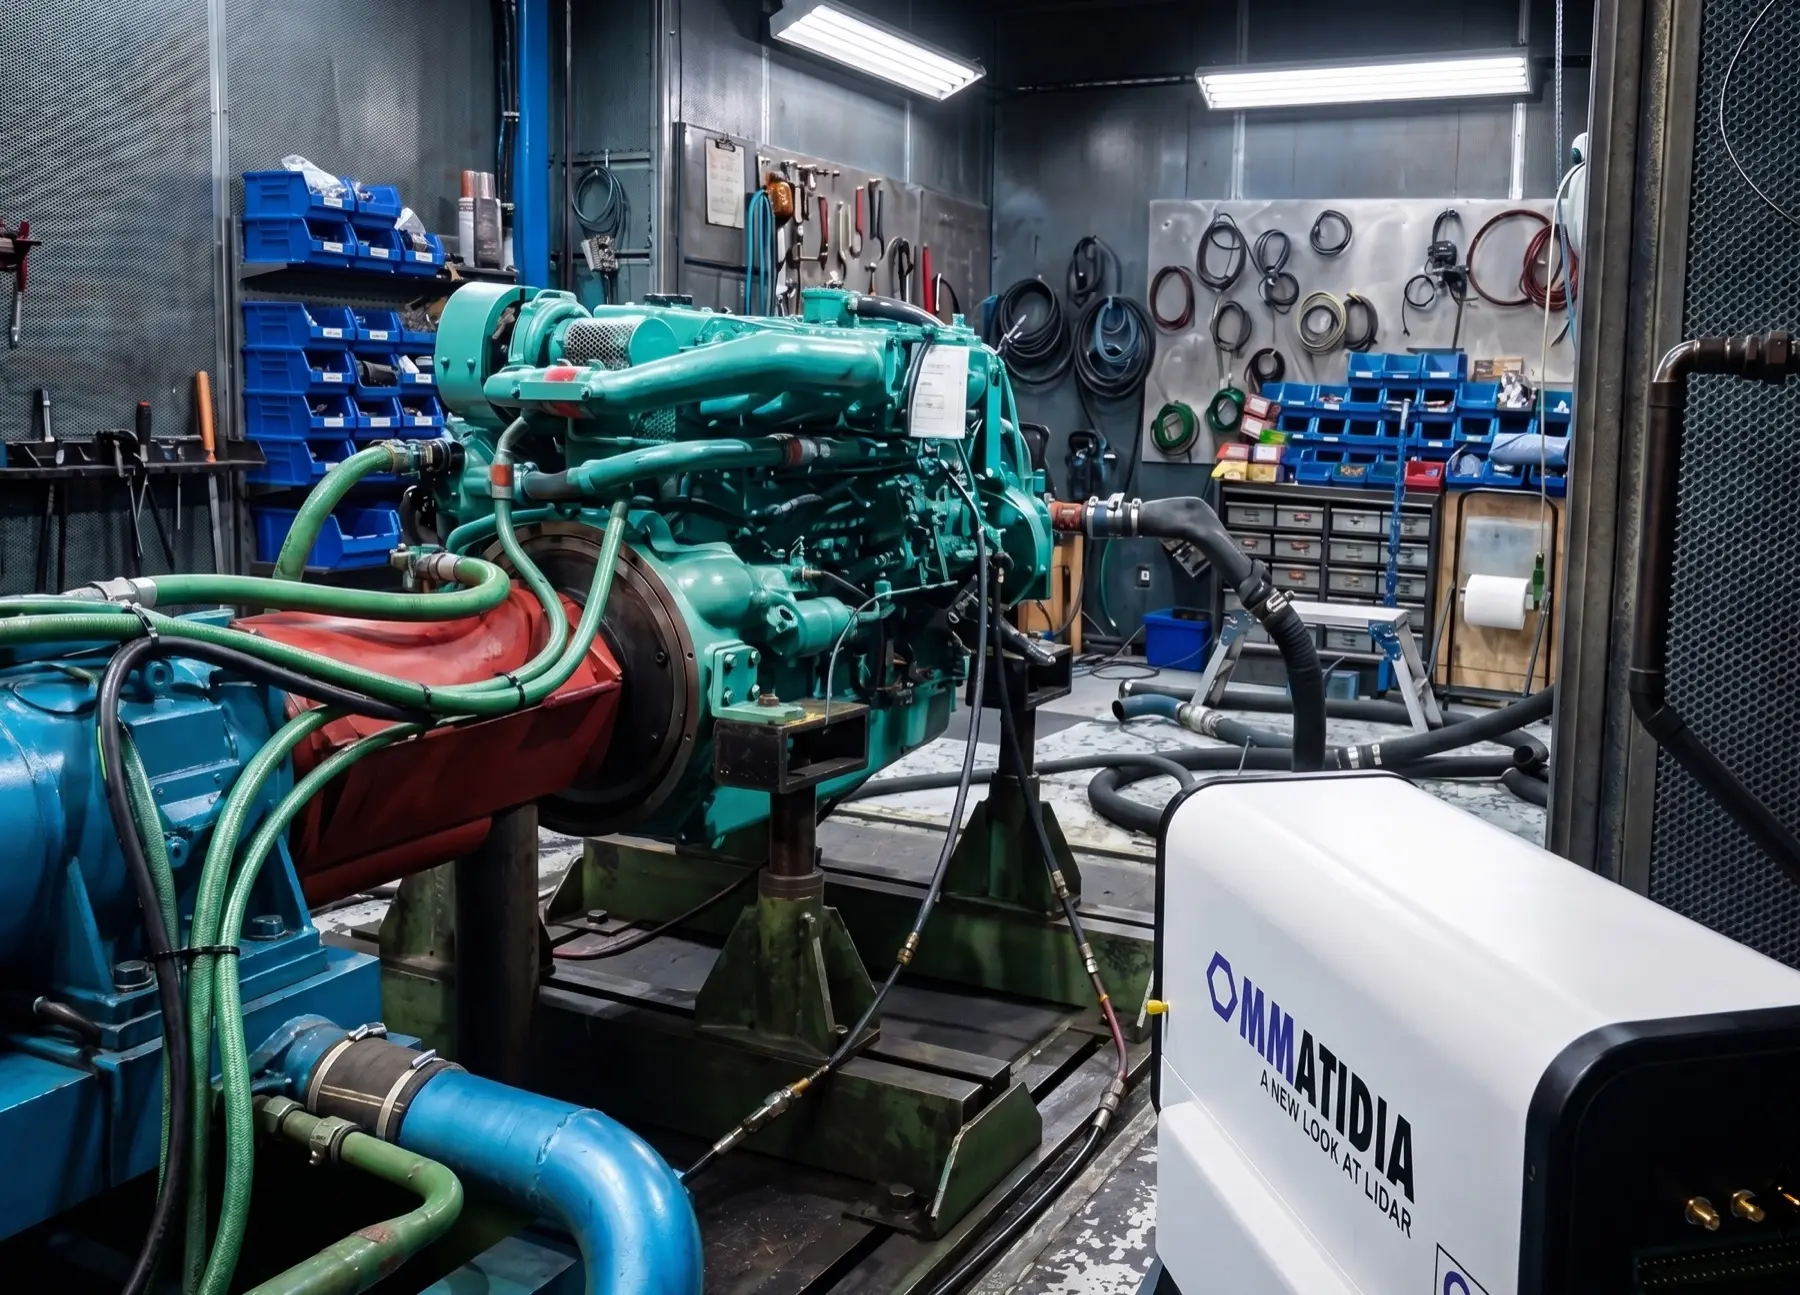
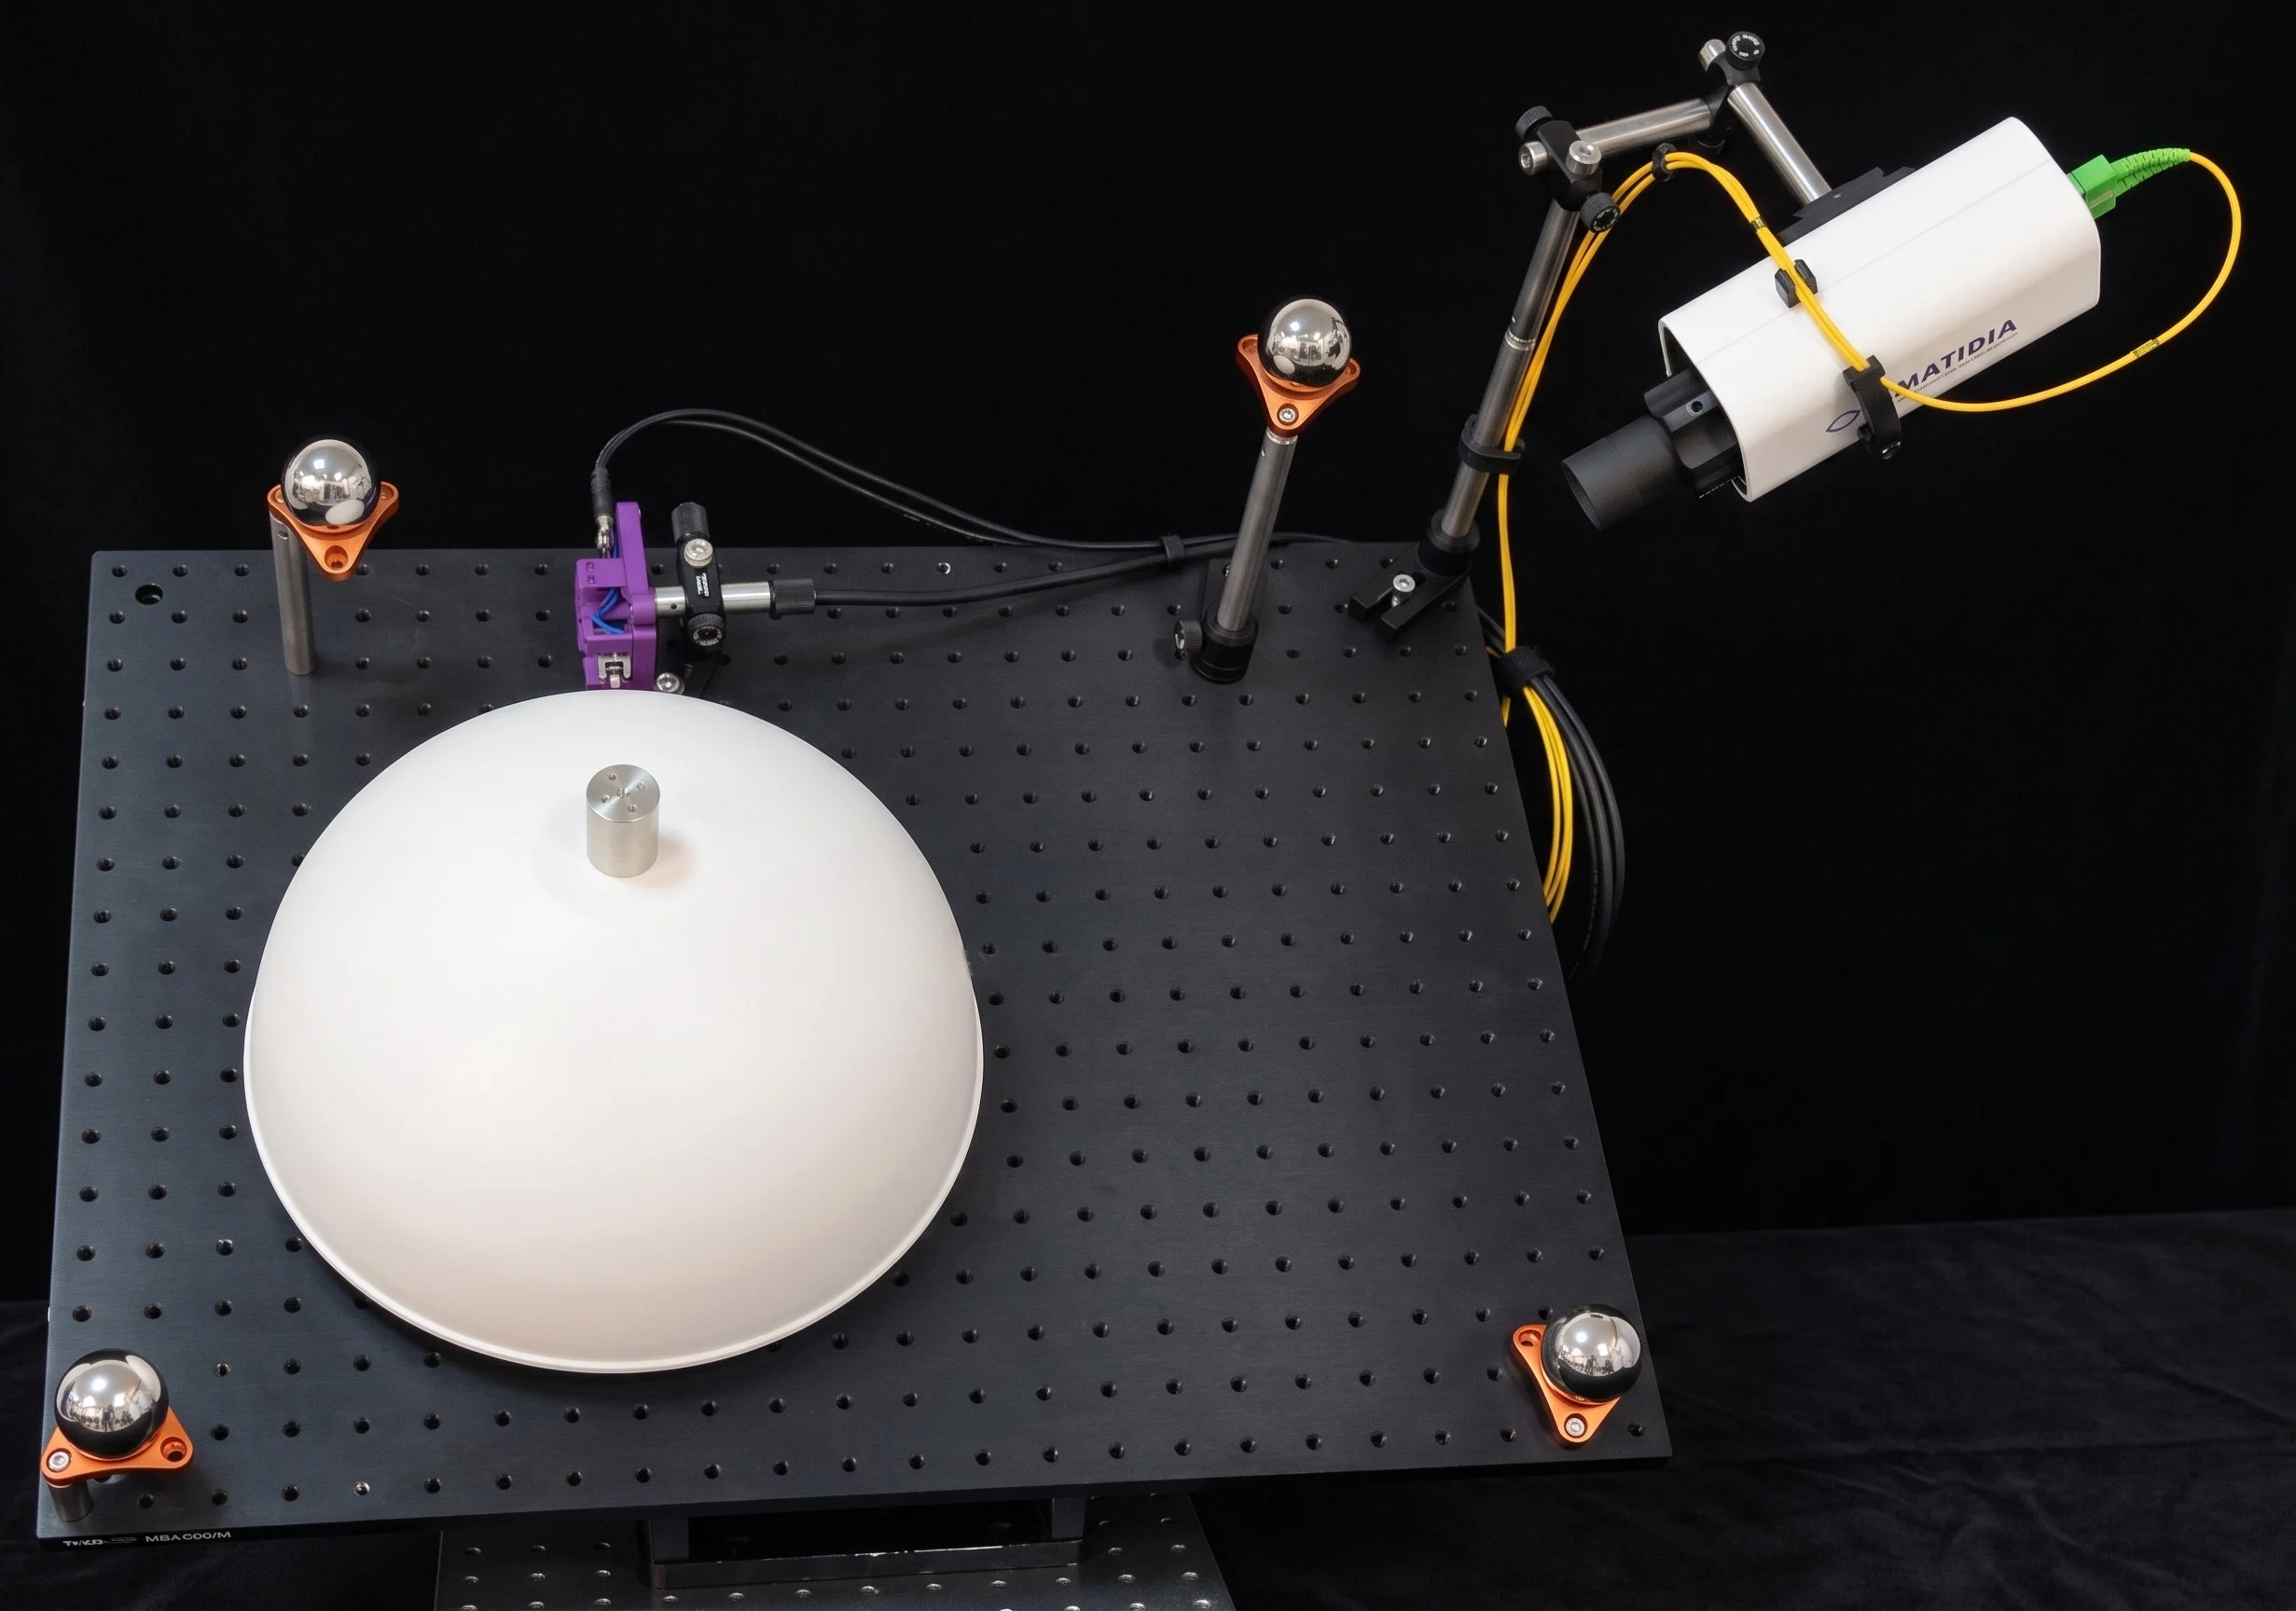
Ommatidia Q2는 단일 병렬 스캐닝 레이저 레이더를 사용하여 레이저 도플러 진동 측정(Laser Doppler Vibrometry)을 방향성 시선 측정에서 전계 3D 속도 벡터로 확장합니다. 여러 Q2 뷰를 획득하고 구형 기준 마커를 통해 등록하며 데이터를 위상 정렬함으로써, 복원 소프트웨어는 각 표면 지점에서 세 가지 속도 구성 요소를 추정합니다. 그 결과는 FEM 상관관계, 모드 분석, ODS 및 변형률 분석 가능 출력물에 적합한 일관된 3D 모션 필드입니다.
https://ommatidia.tech/wp-content/uploads/2026/06/mkt-1312-12.webp 18629 docx-03-image11개별 스캔이 아닌 하나의 통합된 캠페인으로 계획하십시오.


이 측정 접근 방식이 Ommatidia 팀과 함께 애플리케이션 워크플로우를 어떻게 지원할 수 있는지 논의하십시오.
LDV는 빔을 따른 속도를 측정합니다. 단일 뷰는 투영된 결과이므로 곡면이나 복잡한 구조물에서 실제 움직임을 잘못 나타낼 수 있습니다.
다중 뷰 관측을 통해 쉘, 경량 패널, 블레이드, 차량 부품, 토목 요소 및 평면 외, 평면 내 및 국부 회전 운동이 포함된 실험실 테스트 품목 전반에서 벡터 구성 요소를 관측할 수 있습니다.
지금까지 이를 달성하는 유일한 방법은 로봇 리그가 있는 다중 헤드 설정을 사용하는 것이었습니다. 이는 비용이 많이 들고 시간이 오래 걸리며 많은 애플리케이션에 경직되고 제한적이었습니다.
간편함: 단일 Q2 장비로 완전한 3D 속도 필드를 복원합니다.
Ommatidia Q2는 단일 병렬 스캐닝 레이저 레이더를 사용하여 레이저 도플러 진동 측정(Laser Doppler Vibrometry)을 방향성 시선 측정에서 전계 3D 속도 벡터로 확장합니다. 여러 Q2 뷰를 획득하고 구형 기준 마커를 통해 등록하며 데이터를 위상 정렬함으로써, 복원 소프트웨어는 각 표면 지점에서 세 가지 속도 구성 요소를 추정합니다.
그 결과는 FEM 상관관계, 모드 분석, ODS 및 변형률 분석 가능 출력물에 적합한 일관된 3D 모션 필드입니다.
개별 스캔이 아닌 하나의 통합된 캠페인으로 계획하십시오.
Q2는 멀티 뷰 3D 속도 재구성과 변형률(스트레인) 대응 출력에 가장 강력한 플랫폼이며, QMini, Q1S 및 Q1은 관련 검증, 모니터링 및 현장 측정 단계를 지원합니다.
Q 시리즈 비교 가이드 열기Ommatidia Q2는 단일 병렬 스캐닝 레이저 레이더를 사용하여 여러 뷰에서 전계 3D 속도 벡터를 재구성합니다. 원시 데이터에서 엔지니어링 결과물까지 명확한 증거 체인을 보존하는 콤팩트하고 배치가 용이한 설정을 통해 모드 분석, ODS 및 변형률 분석 가능 출력물을 얻으십시오.
LDV는 빔을 따른 속도를 측정합니다. 단일 뷰는 투영된 결과이므로 곡면이나 복잡한 구조물에서 실제 움직임을 잘못 나타낼 수 있습니다. 다중 뷰 관측을 통해 쉘, 경량 패널, 블레이드, 차량 부품, 토목 요소 및 평면 외, 평면 내 및 국부 회전 운동이 포함된 실험실 테스트 품목 전반에서 벡터 구성 요소를 관측할 수 있습니다.
https://ommatidia.tech/wp-content/uploads/2026/06/mkt-1312-06.webp 18575 docx-08-image2 https://ommatidia.tech/wp-content/uploads/2026/06/mkt-1312-09.webp 18602 docx-02-image10 주요 장점간편함: 단일 Q2 장비로 완전한 3D 속도 필드를 복원합니다.
Ommatidia Q2는 단일 병렬 스캐닝 레이저 레이더를 사용하여 레이저 도플러 진동 측정(Laser Doppler Vibrometry)을 방향성 시선 측정에서 전계 3D 속도 벡터로 확장합니다. 여러 Q2 뷰를 획득하고 구형 기준 마커를 통해 등록하며 데이터를 위상 정렬함으로써, 복원 소프트웨어는 각 표면 지점에서 세 가지 속도 구성 요소를 추정합니다. 그 결과는 FEM 상관관계, 모드 분석, ODS 및 변형률 분석 가능 출력물에 적합한 일관된 3D 모션 필드입니다.
https://ommatidia.tech/wp-content/uploads/2026/06/mkt-1312-12.webp 18629 docx-03-image11개별 스캔이 아닌 하나의 통합된 캠페인으로 계획하십시오.
이 측정 접근 방식이 Ommatidia 팀과 함께 애플리케이션 워크플로우를 어떻게 지원할 수 있는지 논의하십시오.
LDV는 빔을 따른 속도를 측정합니다. 단일 뷰는 투영된 결과이므로 곡면이나 복잡한 구조물에서 실제 움직임을 잘못 나타낼 수 있습니다.
다중 뷰 관측을 통해 쉘, 경량 패널, 블레이드, 차량 부품, 토목 요소 및 평면 외, 평면 내 및 국부 회전 운동이 포함된 실험실 테스트 품목 전반에서 벡터 구성 요소를 관측할 수 있습니다.
지금까지 이를 달성하는 유일한 방법은 로봇 리그가 있는 다중 헤드 설정을 사용하는 것이었습니다. 이는 비용이 많이 들고 시간이 오래 걸리며 많은 애플리케이션에 경직되고 제한적이었습니다.
간편함: 단일 Q2 장비로 완전한 3D 속도 필드를 복원합니다.
Ommatidia Q2는 단일 병렬 스캐닝 레이저 레이더를 사용하여 레이저 도플러 진동 측정(Laser Doppler Vibrometry)을 방향성 시선 측정에서 전계 3D 속도 벡터로 확장합니다. 여러 Q2 뷰를 획득하고 구형 기준 마커를 통해 등록하며 데이터를 위상 정렬함으로써, 복원 소프트웨어는 각 표면 지점에서 세 가지 속도 구성 요소를 추정합니다.
그 결과는 FEM 상관관계, 모드 분석, ODS 및 변형률 분석 가능 출력물에 적합한 일관된 3D 모션 필드입니다.
개별 스캔이 아닌 하나의 통합된 캠페인으로 계획하십시오.
Q2는 멀티 뷰 3D 속도 재구성과 변형률(스트레인) 대응 출력에 가장 강력한 플랫폼이며, QMini, Q1S 및 Q1은 관련 검증, 모니터링 및 현장 측정 단계를 지원합니다.
Q 시리즈 비교 가이드 열기다운로드를 계속하려면 이 양식을 작성하십시오.
Q2 한 대를 동일한 표면 영역 주변의 세 곳 이상 시점에 배치합니다. 각 시점에서 가시선 속도와 형상을 취득하고, 등록 및 위상 정렬된 측정으로 운동을 X, Y, Z 성분으로 분해합니다.
각 취득 데이터는 점군, 빔 방향과 동기화된 속도를 제공합니다. 구형 기준점으로 시점을 하나의 좌표계에 등록하고 대응 표면점을 가중 해법으로 결합해 3D 벡터장을 생성합니다.
방향 다양성, 기하학적 조건, 등록 품질, 위상 일관성, 신호대잡음비와 재구성 잔차가 각 지점의 명확한 품질 기록을 제공합니다. 이 검사는 취득, 재구성 및 내보내기 전 과정에 유지됩니다.
등록된 변위 또는 속도장을 선택한 메시나 이웃의 공간 기울기 분석에 입력합니다. 좌표 정렬, 필터링과 기준 비교를 통해 모델 상관 및 설계 평가용 추적 가능한 변형률 준비 맵을 생성합니다.
AI가 적절한 전문가 조언으로 연결합니다.